Phân tích kiến trúc công nghệ Q8botOne
Phân tích kỹ thuật · Cập nhật theo nguồn công khai ngày 10/10/2026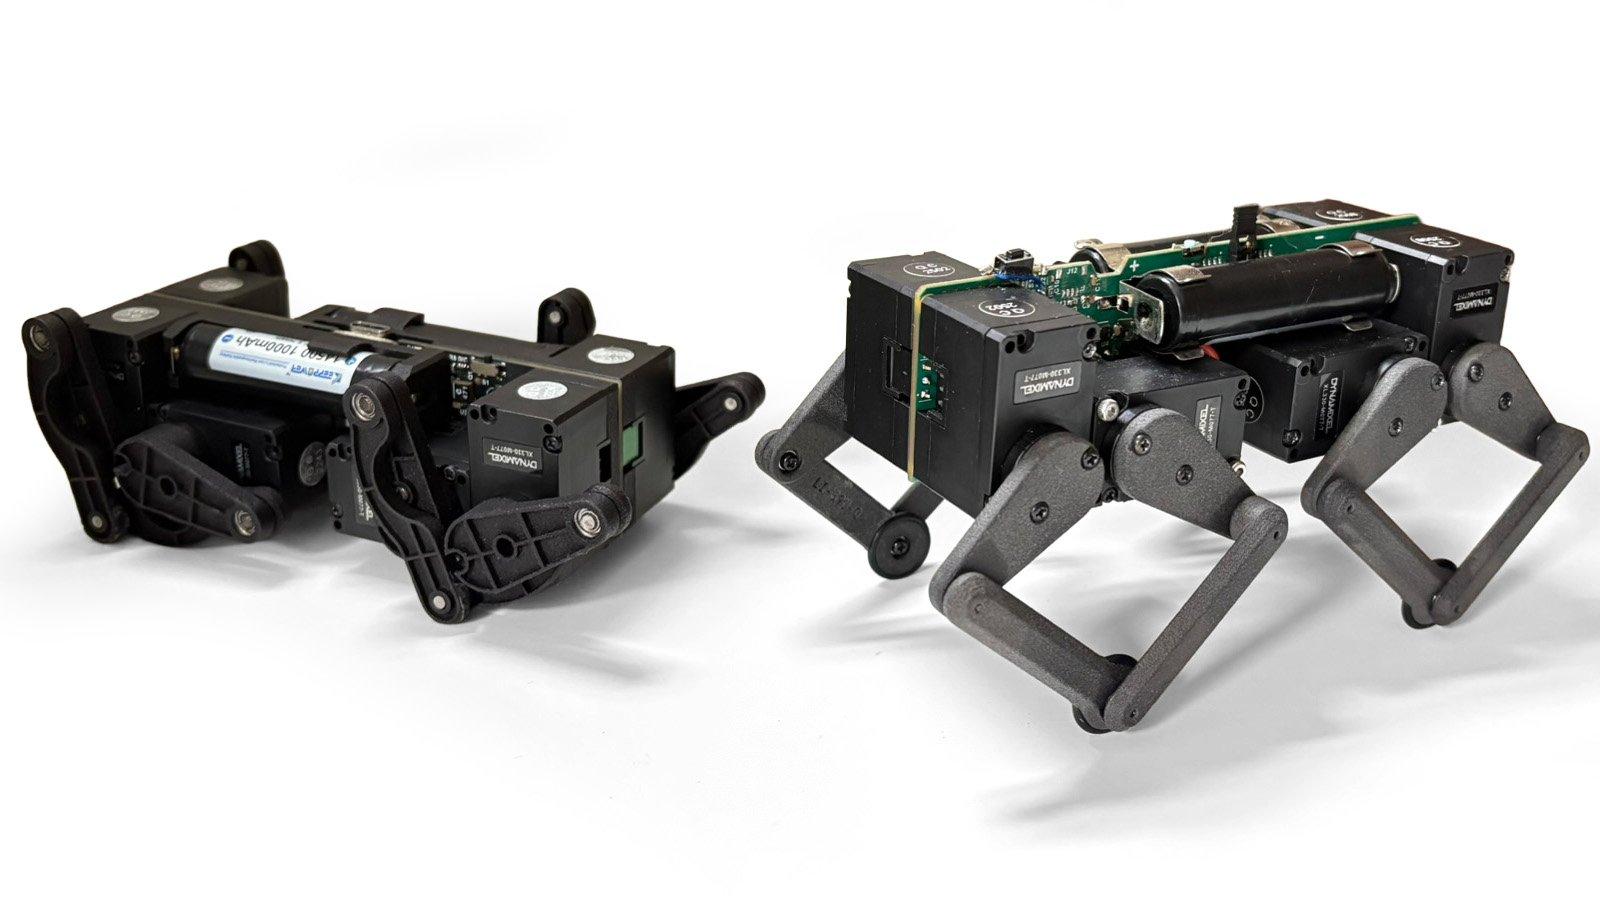
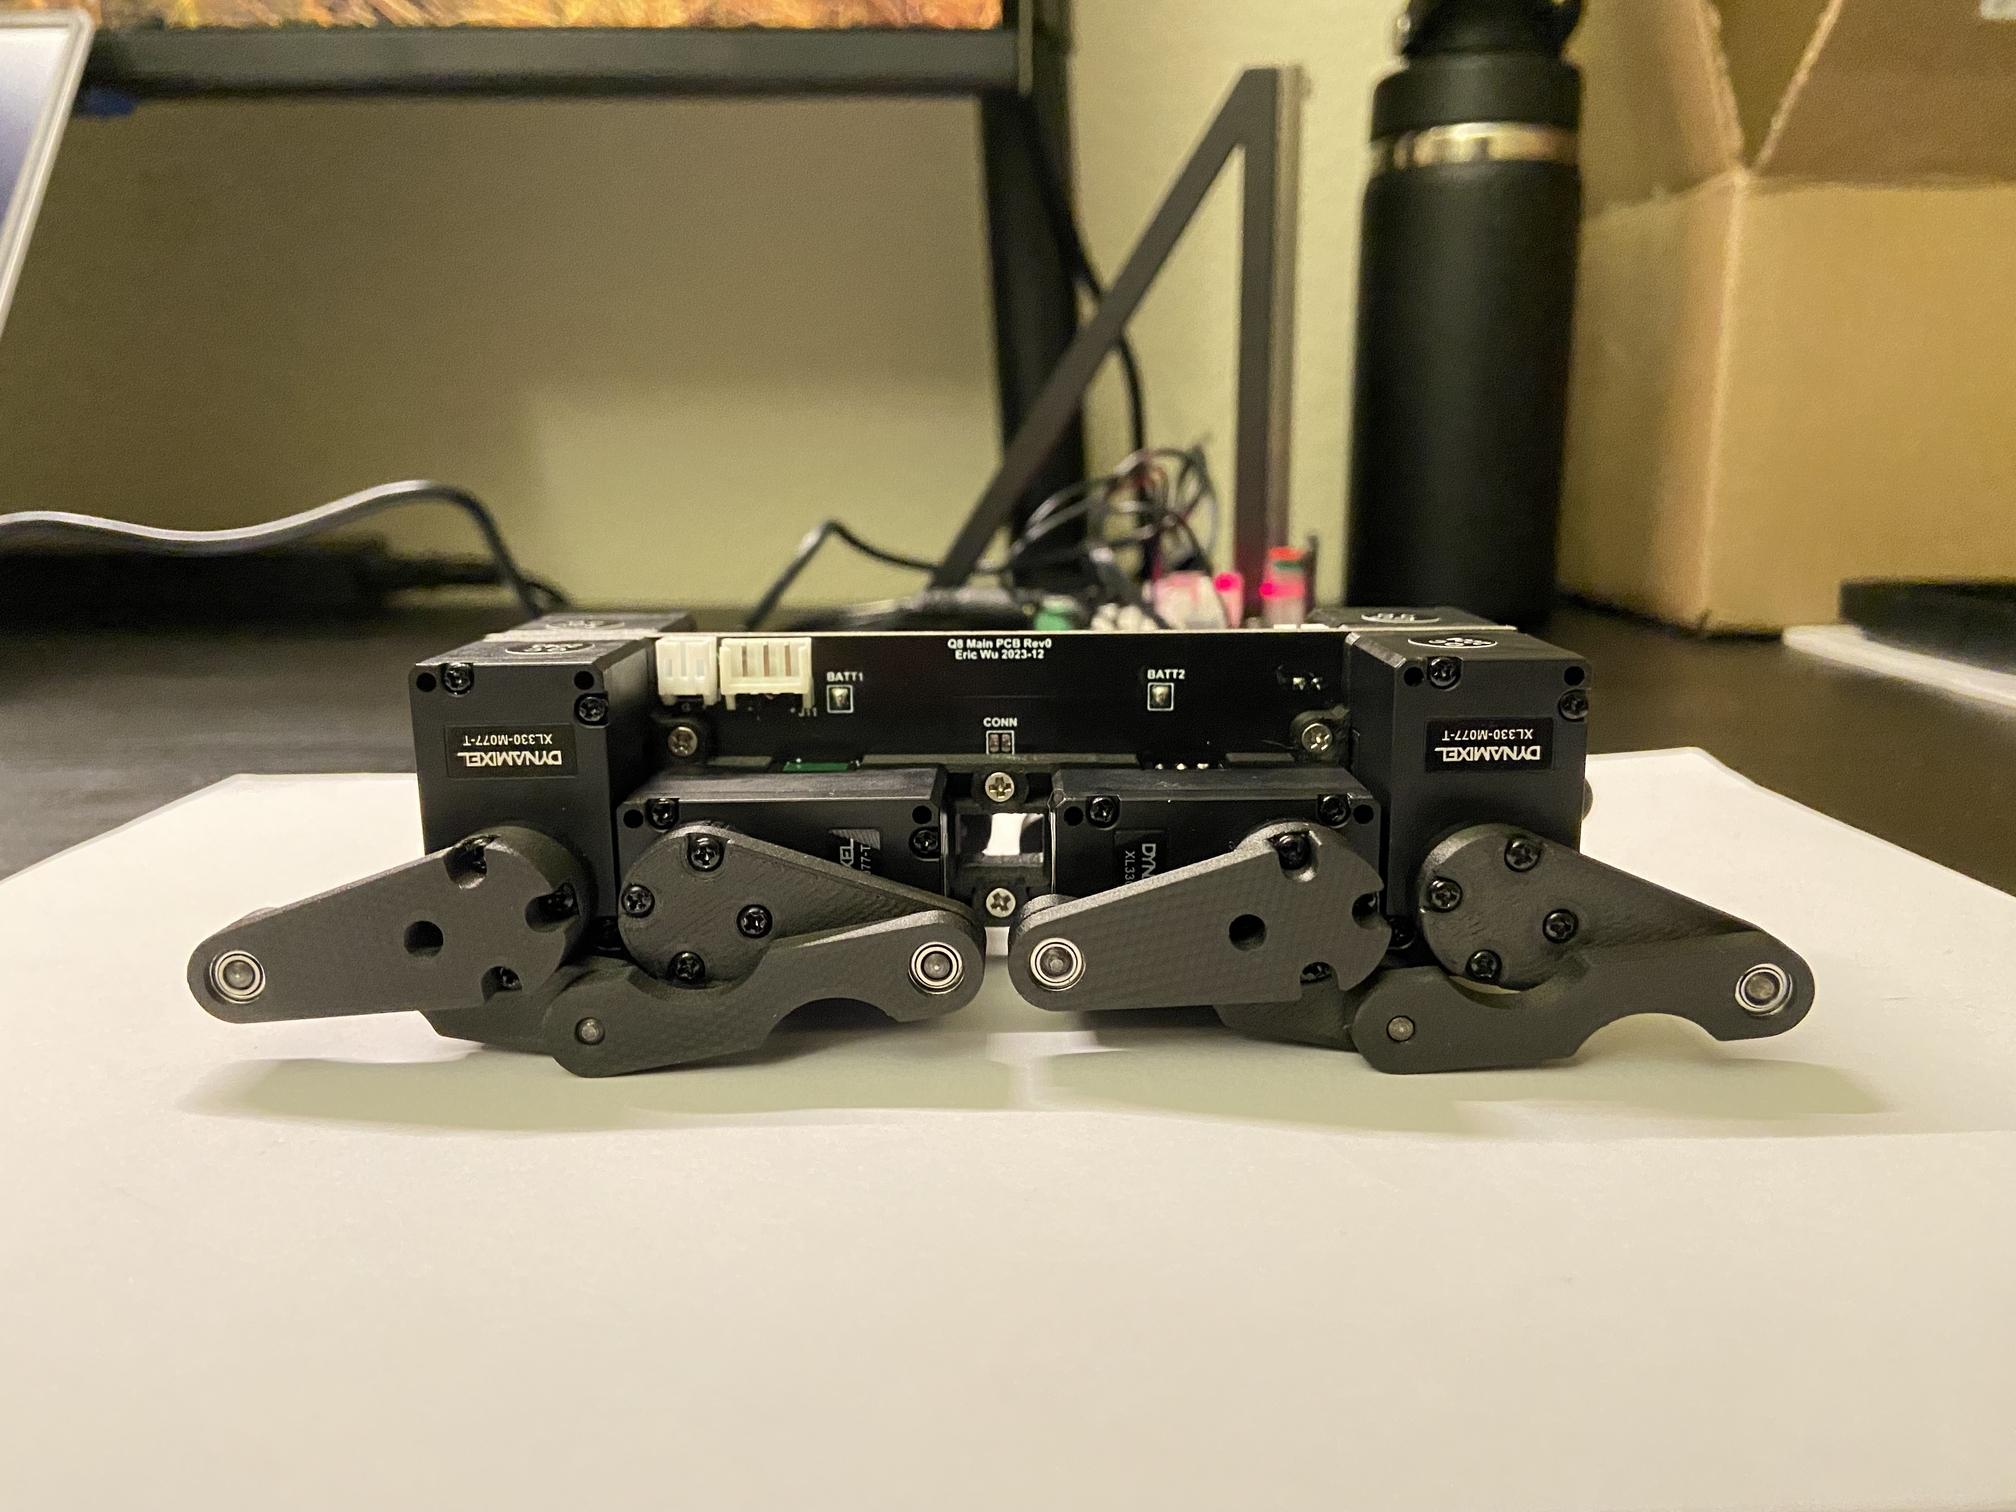
Q8botOne của ZeroWire Robotics không chỉ là một robot bốn chân thu nhỏ. Điểm đáng học hỏi nhất là cách nhà thiết kế tích hợp cơ khí, mạch điện, nguồn điện và hệ thống điều khiển thành một nền tảng thống nhất, giảm đáng kể dây dẫn bên ngoài nhưng vẫn dùng các linh kiện robot có thể thay thế.
Theo bài viết của CNX Software và thông tin từ chiến dịch chính thức, robot có kích thước khoảng 120 × 70 × 70 mm, khối lượng khoảng 221–250 g và sử dụng tám bộ chấp hành thông minh ROBOTIS DYNAMIXEL XL330-M077-T. Bộ điều khiển chính dùng ESP32-C3. cnx-software +1CNX Software - Embedded Systems NewsQ8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)tháng 10 8, 2026Crowd SupplyQ8botOne - Our Campaign is Now Live!tháng 10 6, 2026
Bài phân tích Q8botOne trên CNX Software ·
Chiến dịch Q8botOne trên Crowd Supply ·
Kho mã nguồn Q8bot trên GitHub
Lưu ý về phạm vi xác minh: Các thông số dưới đây được chia thành thông tin đã được công bố và phân tích kiến trúc suy ra từ các thông tin đó. Tôi chưa trực tiếp kiểm tra được từng tệp firmware, sơ đồ Altium và BOM của phiên bản Q8botOne trong lượt này, nên không xem các chi tiết chưa đối chiếu mã nguồn là đã xác minh.
1. Bức tranh tổng thể của hệ thống
Bộ điều khiển cầm tay
ESP32-C3 + joystick I²C + nút bấmBộ điều khiển trung tâm trên robot
ESP32-C3 · firmware · tạo lệnh chuyển độngTám DYNAMIXEL XL330-M077-T
Tám khớp chủ động · mỗi bộ chấp hành có địa chỉ riêngNguồn pin và quản lý năng lượng
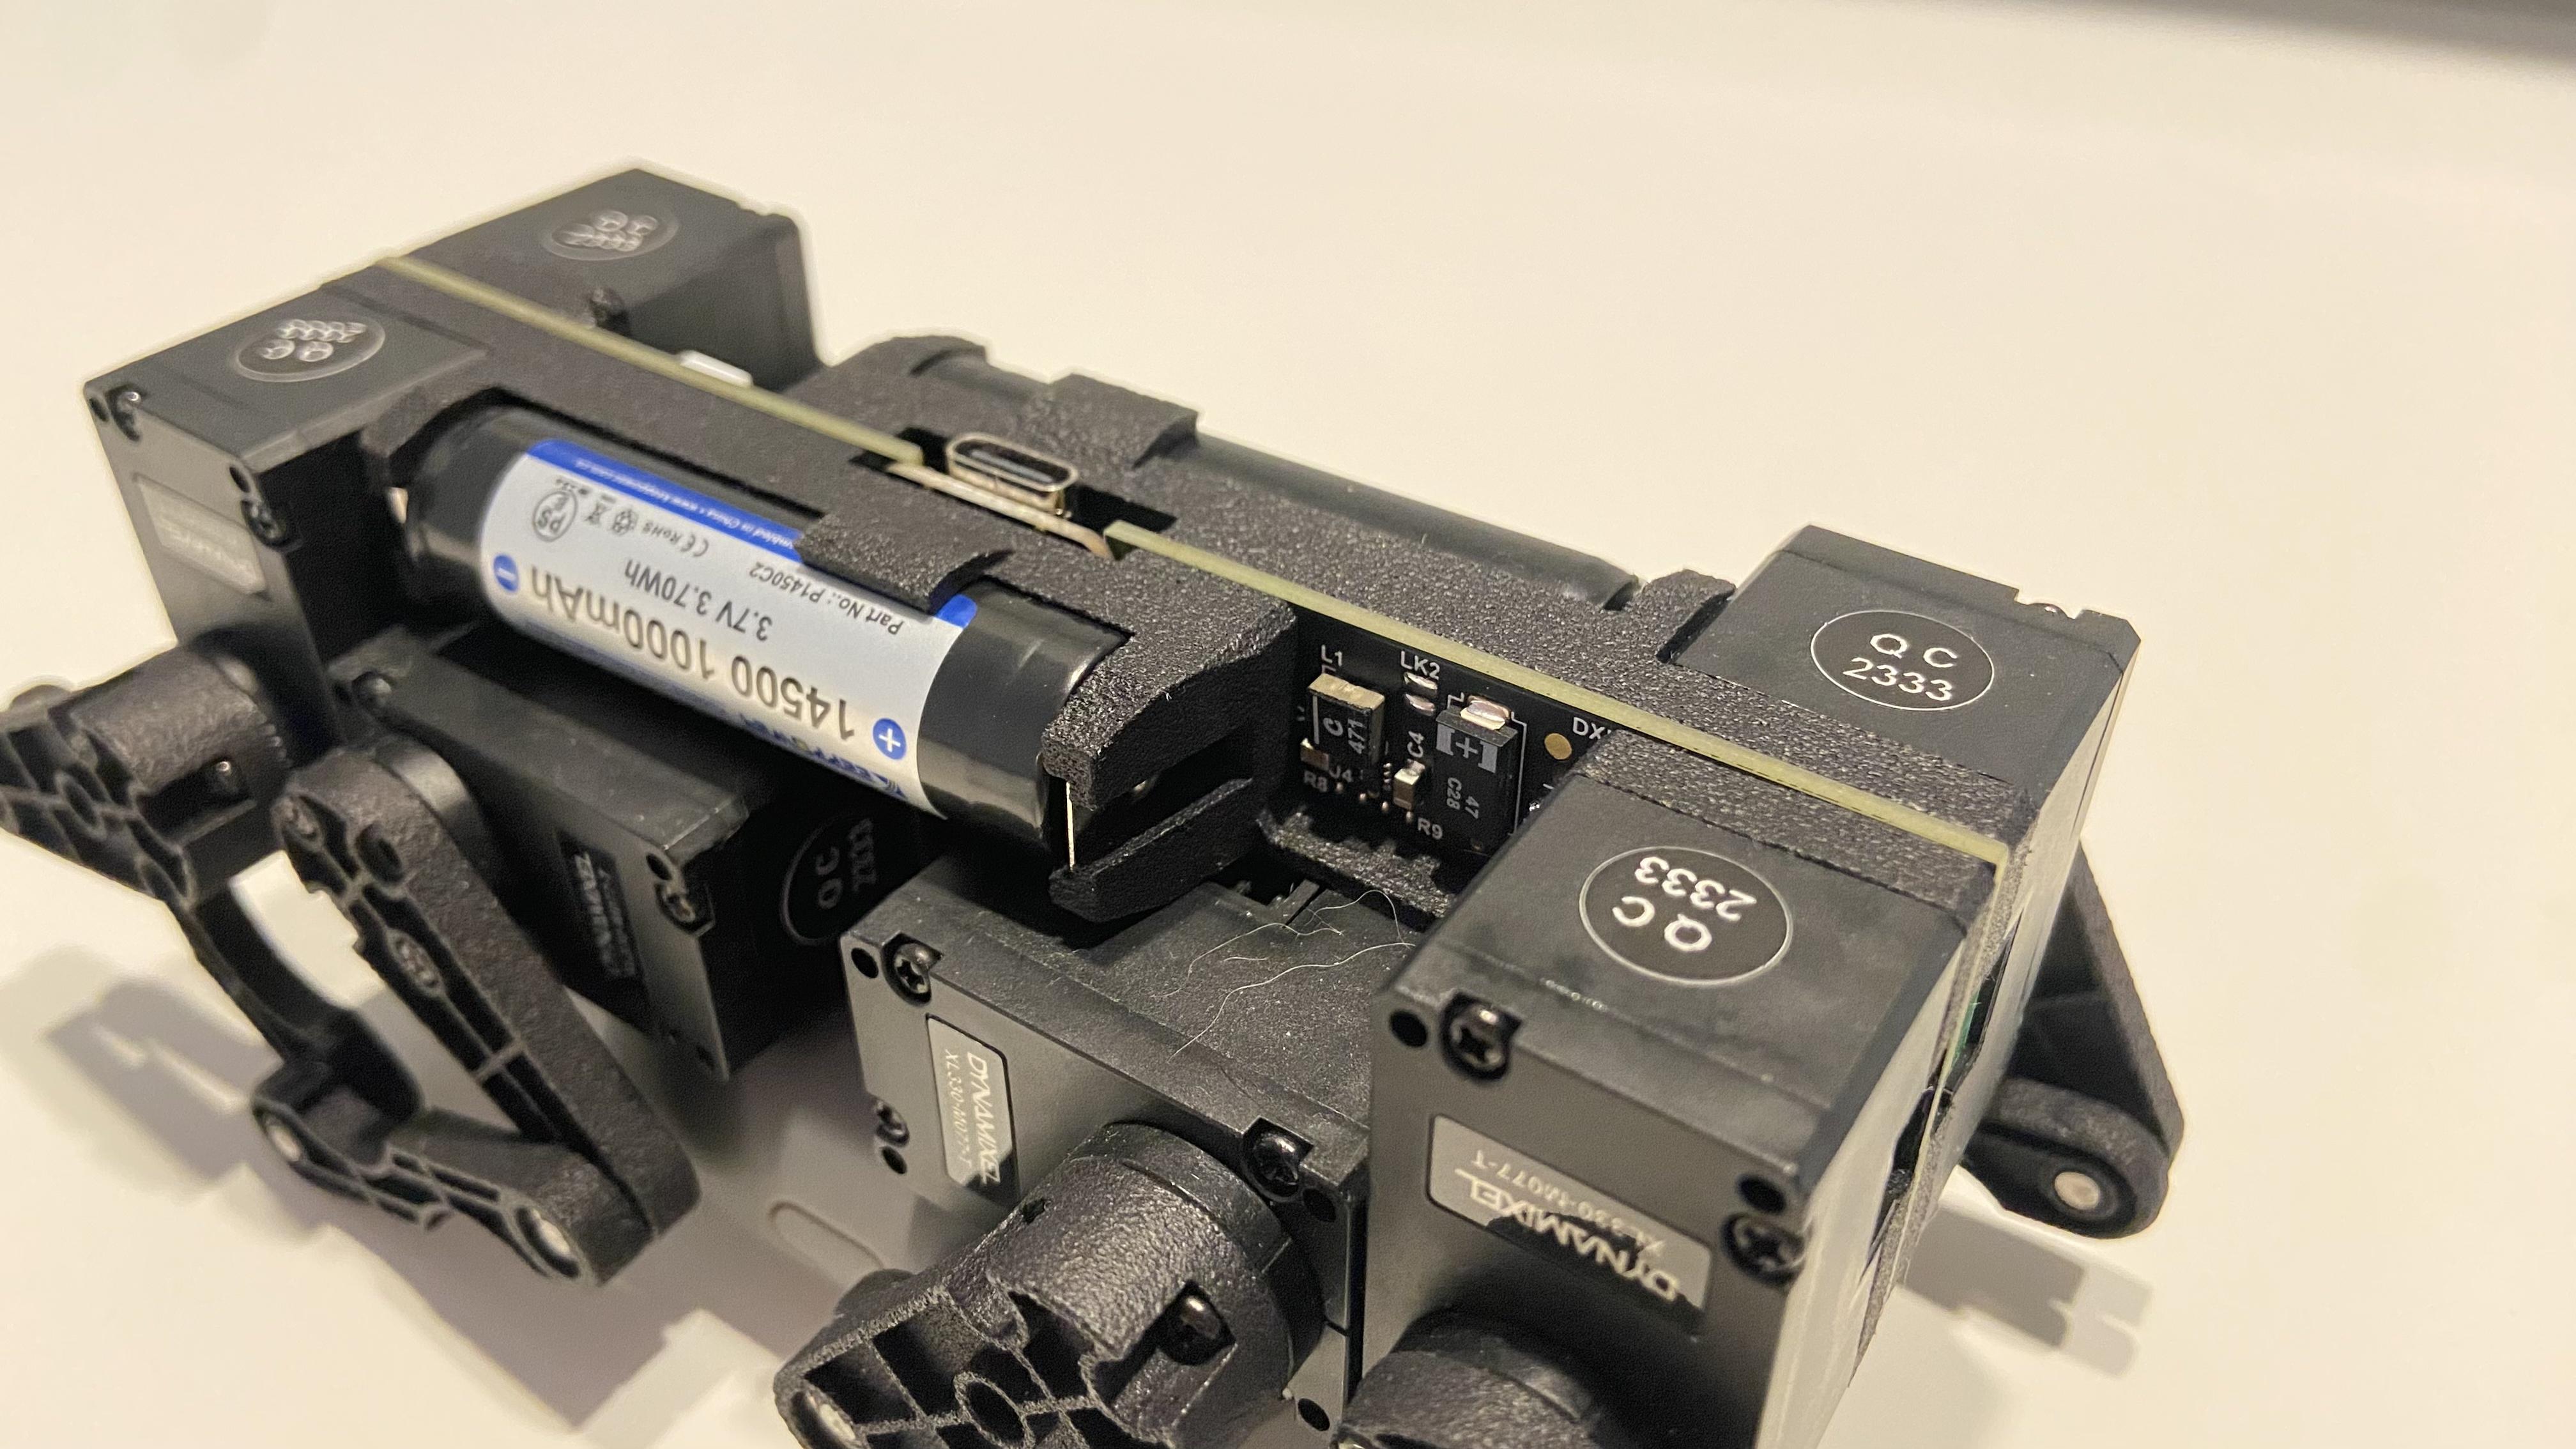
Hai pin Li-ion 14500 · sạc và bảo vệ pin · bộ chuyển đổi điện ápPCB trung tâm kiêm khung
Mạch nguồn, mạch giao tiếp và các điểm kết nối cơ khíKiến trúc này có thể chia thành năm lớp:
- Lớp cơ khí: khung trung tâm, chân, liên kết khớp và ổ bi.
- Lớp chấp hành: tám DYNAMIXEL điều khiển các khớp.
- Lớp điều khiển nhúng: ESP32-C3 nhận lệnh và điều khiển chuyển động.
- Lớp nguồn: pin, sạc, bảo vệ và chuyển đổi điện áp.
- Lớp giao tiếp và mở rộng: tay điều khiển không dây, máy tính, IMU và camera tùy chọn.
Điểm quan trọng là năm lớp này được thiết kế để phối hợp với nhau, thay vì ghép một bo vi điều khiển, một mạch nguồn và một bó dây rời thành các khối độc lập. cnx-software +2CNX Software - Embedded Systems NewsQ8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)tháng 10 8, 2026Crowd SupplyQ8botOne - Our Campaign is Now Live!tháng 10 6, 2026hackster.ioSay Hello to Q8botOne: The Wire-Free Quadruped Robot
2. Lớp cơ khí: tại sao PCB cũng là khung robot?
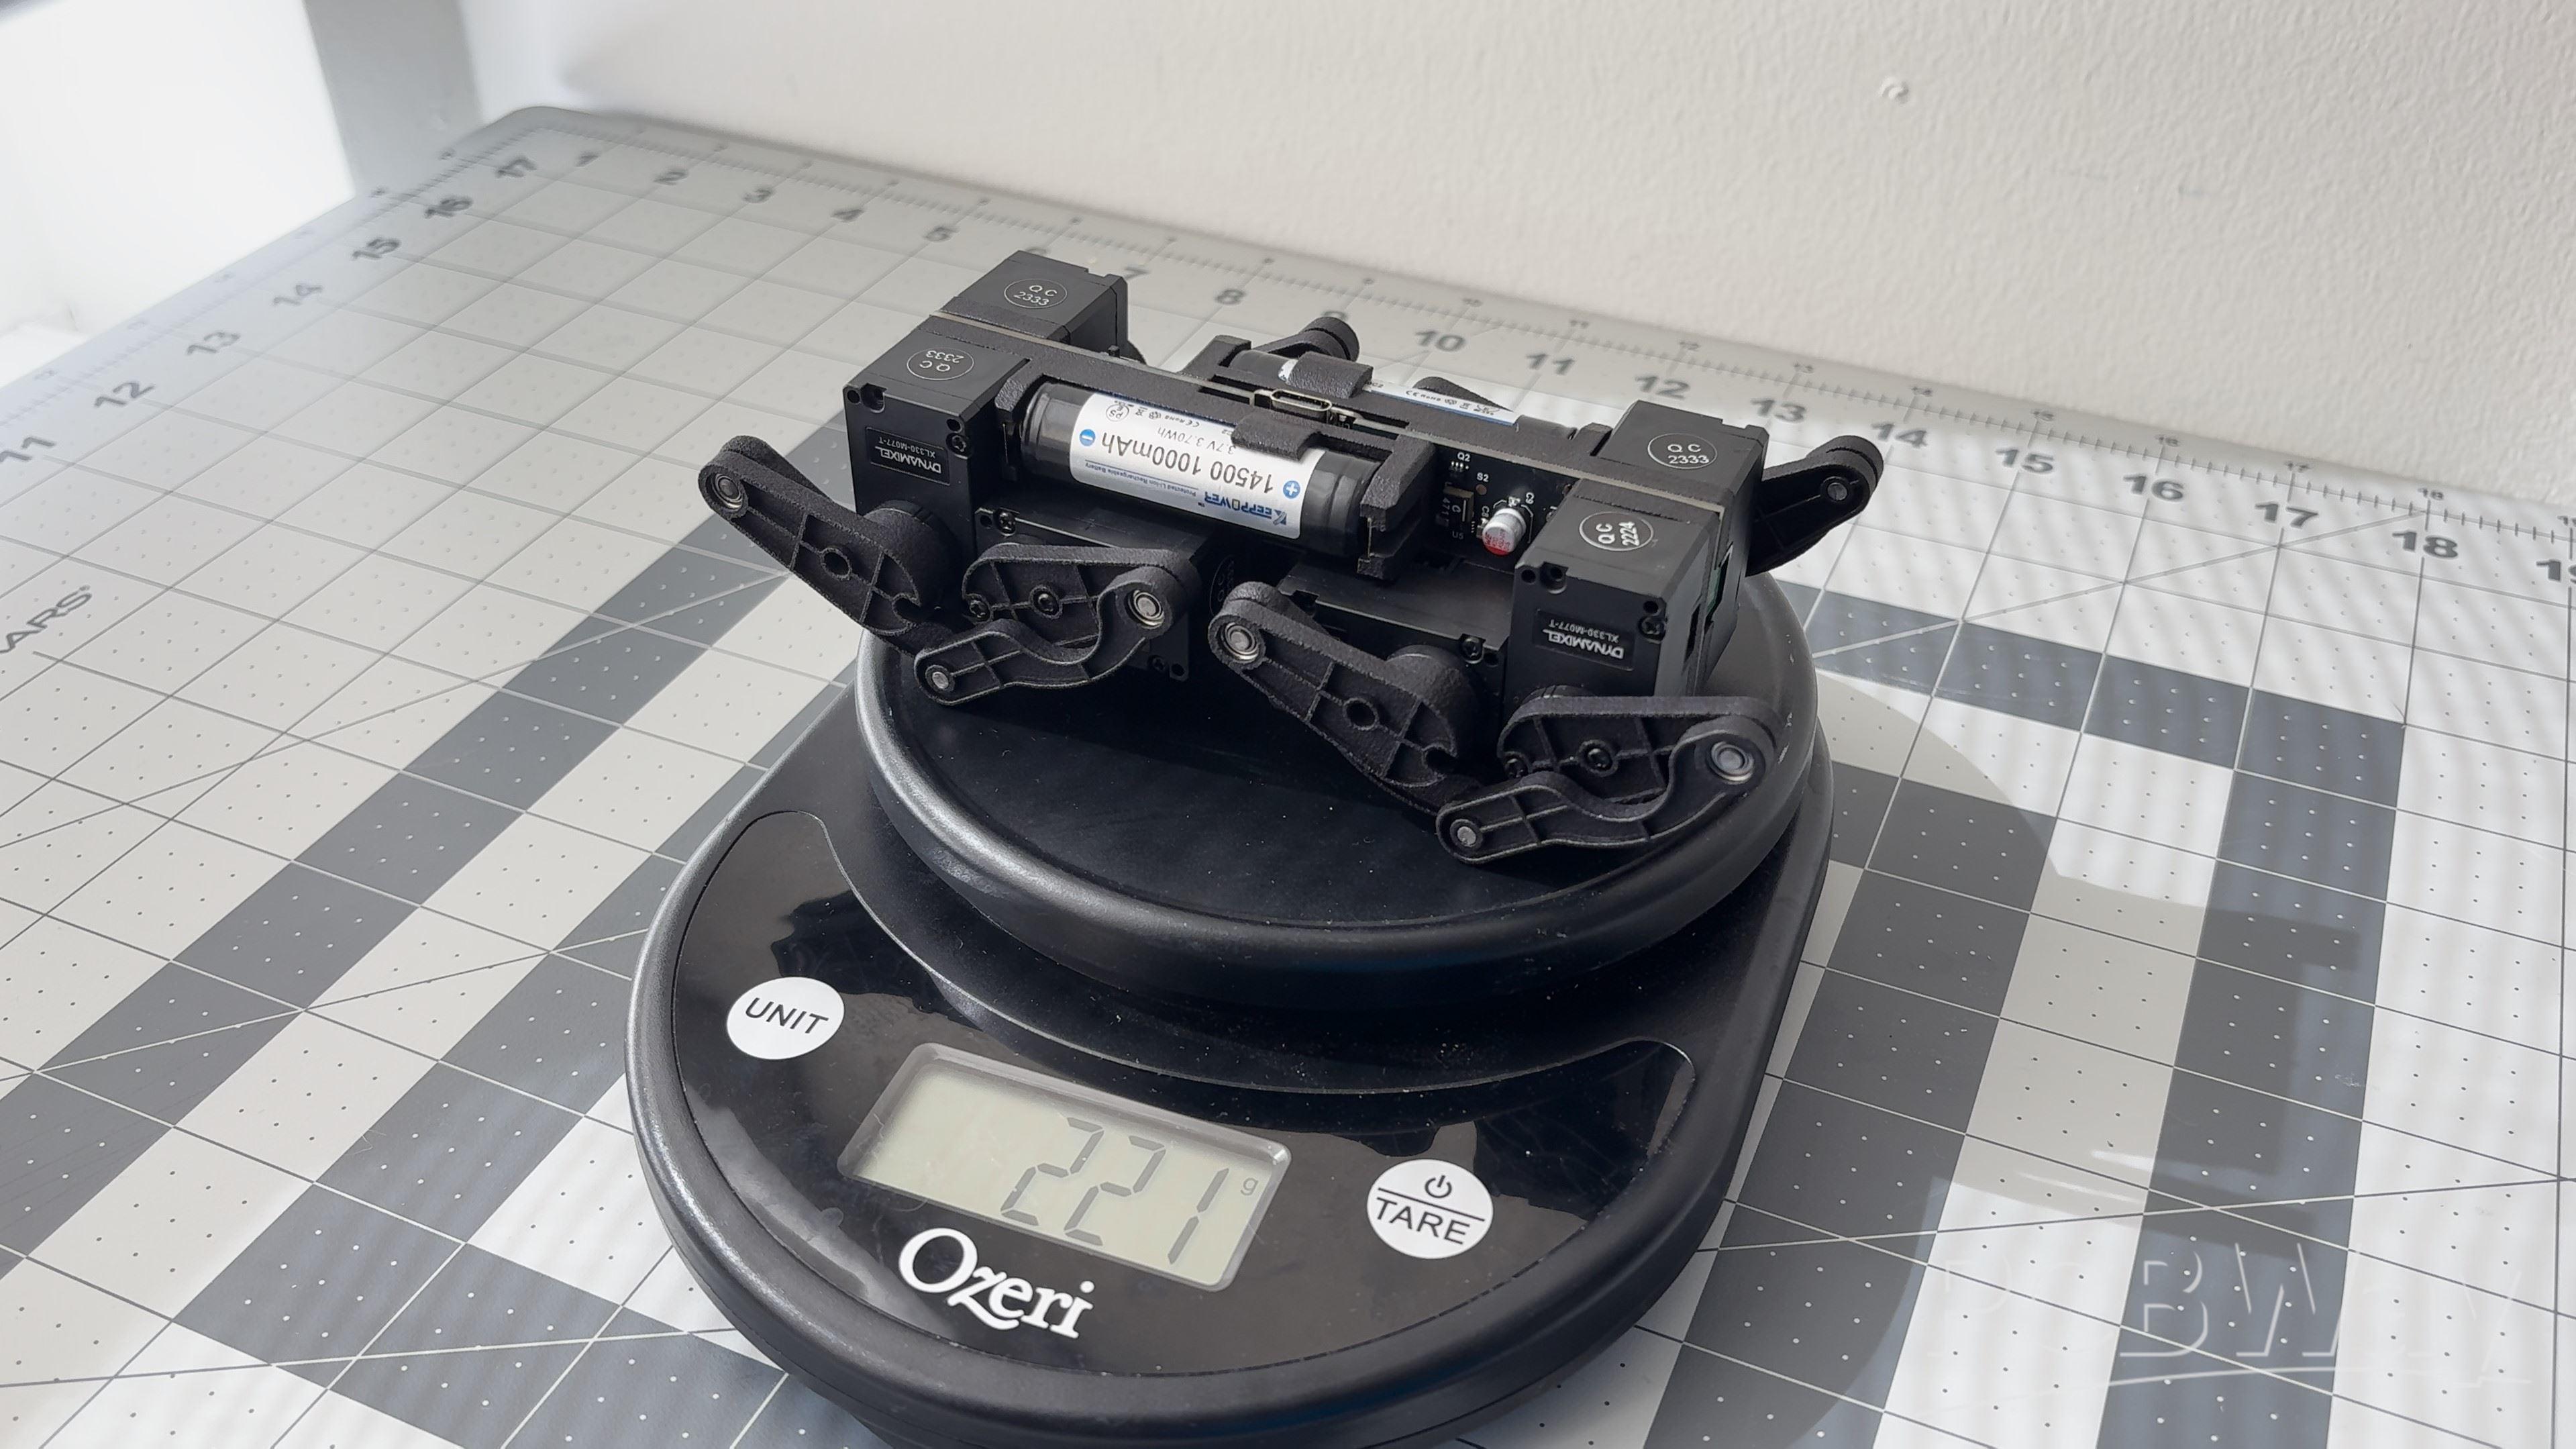
2.1. Kiến trúc PCB trung tâm
Trong robot thông thường, các bộ phận được bố trí trên một khung riêng:
- Khung chịu lực bằng nhựa hoặc kim loại.
- Bo điều khiển gắn trên khung.
- Mạch nguồn nối với bo điều khiển.
- Dây dẫn đi từ mạch nguồn tới từng động cơ.
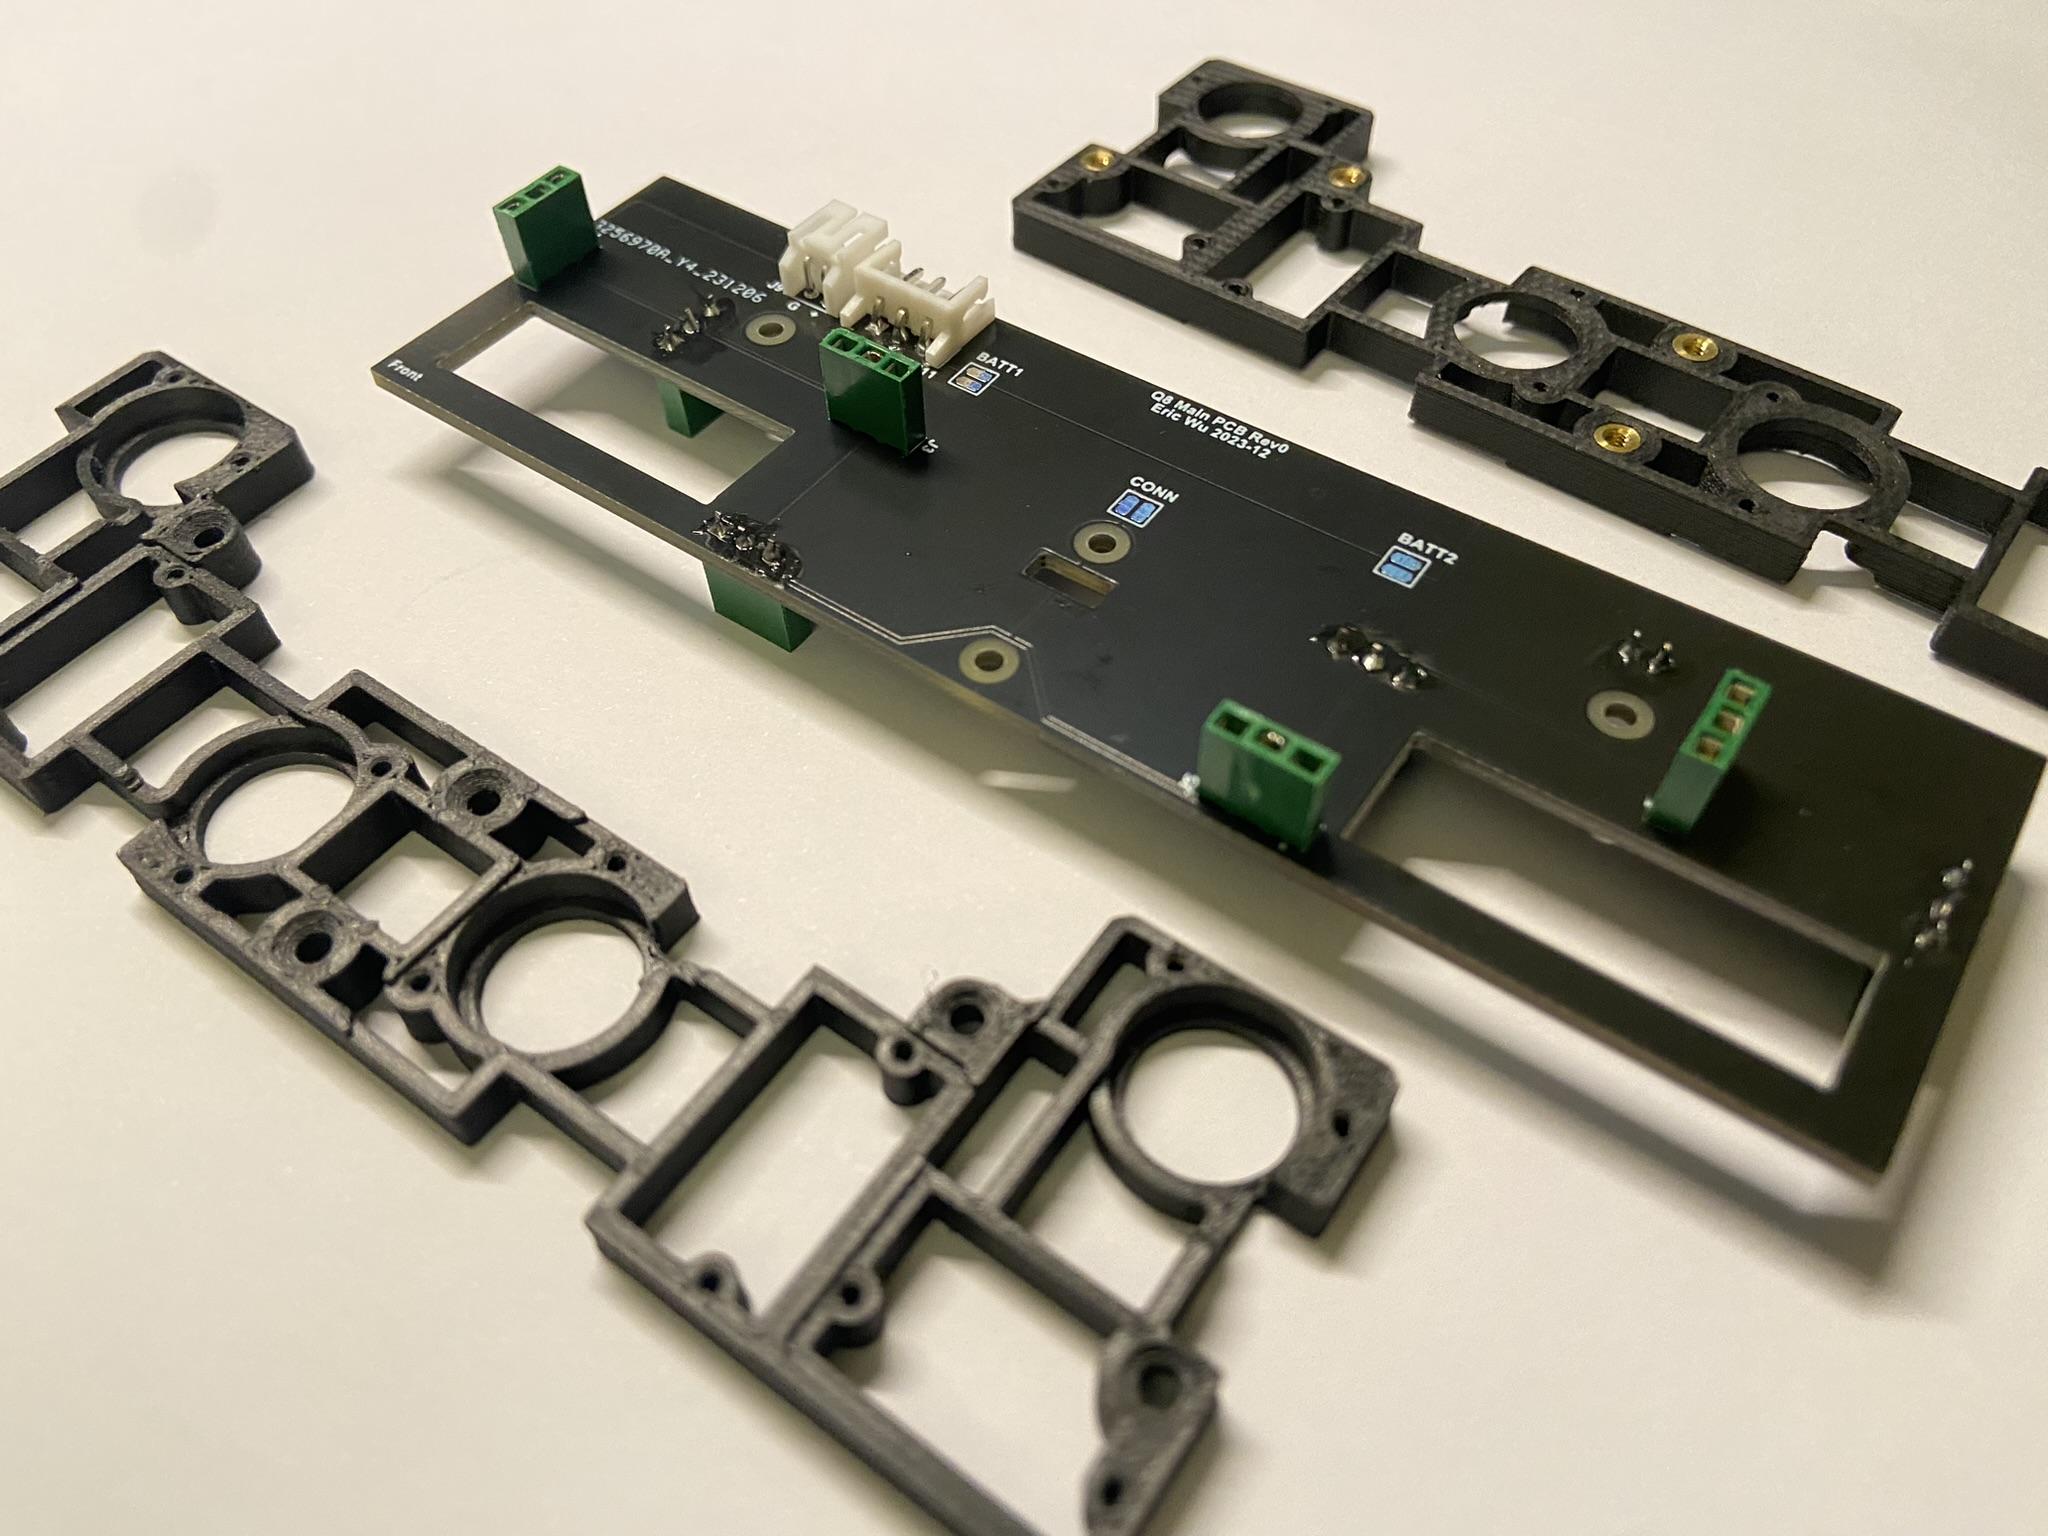
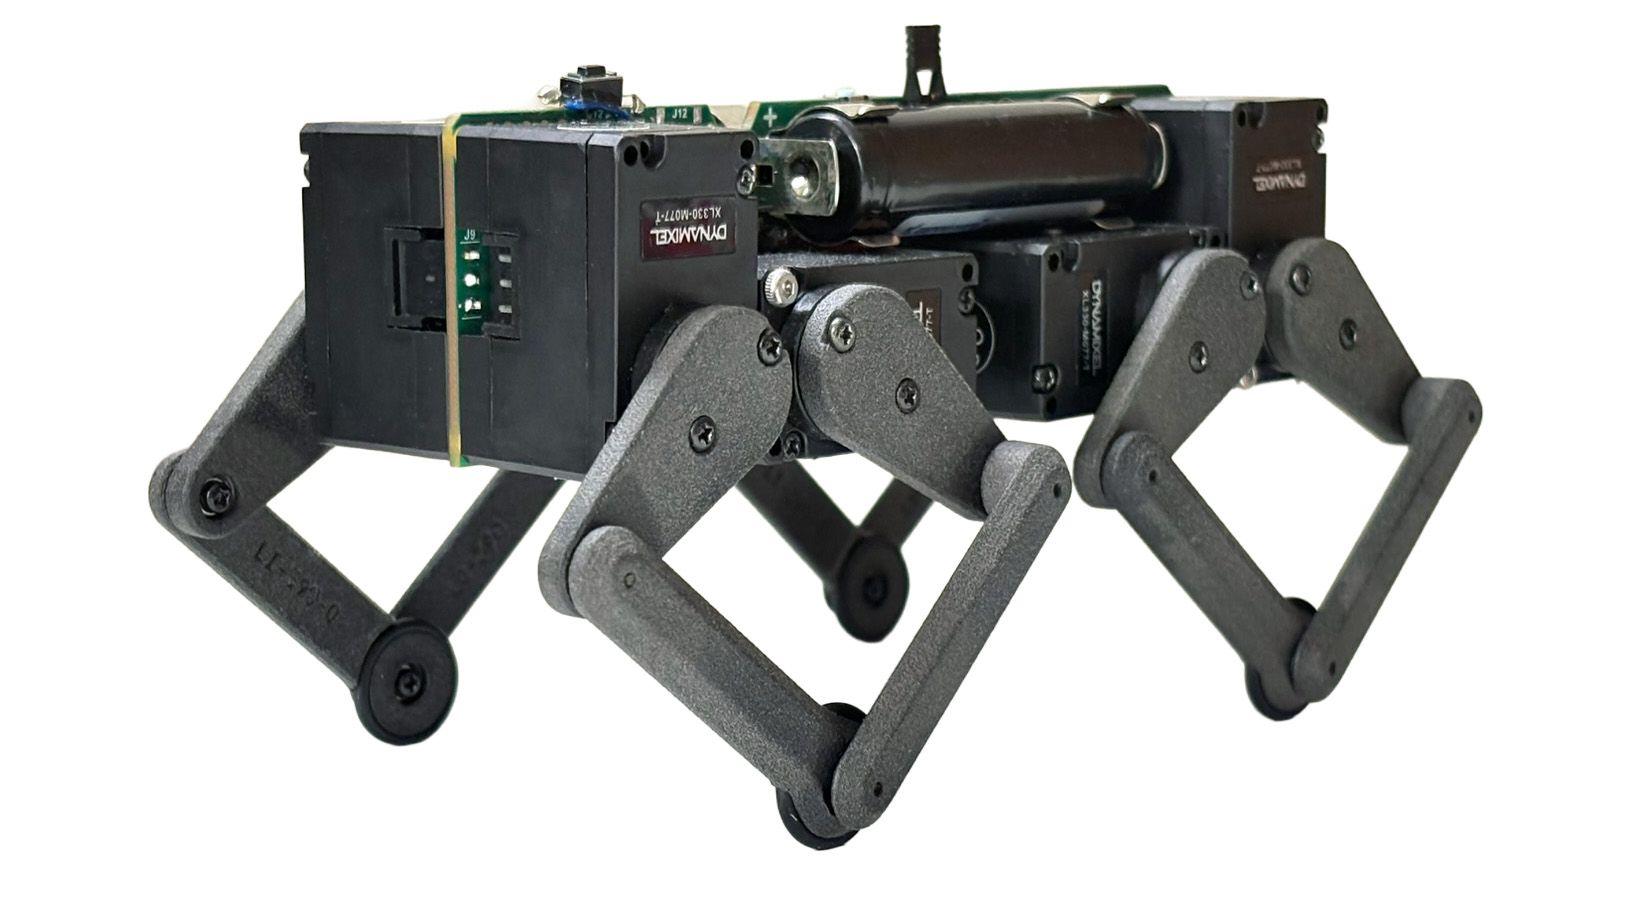
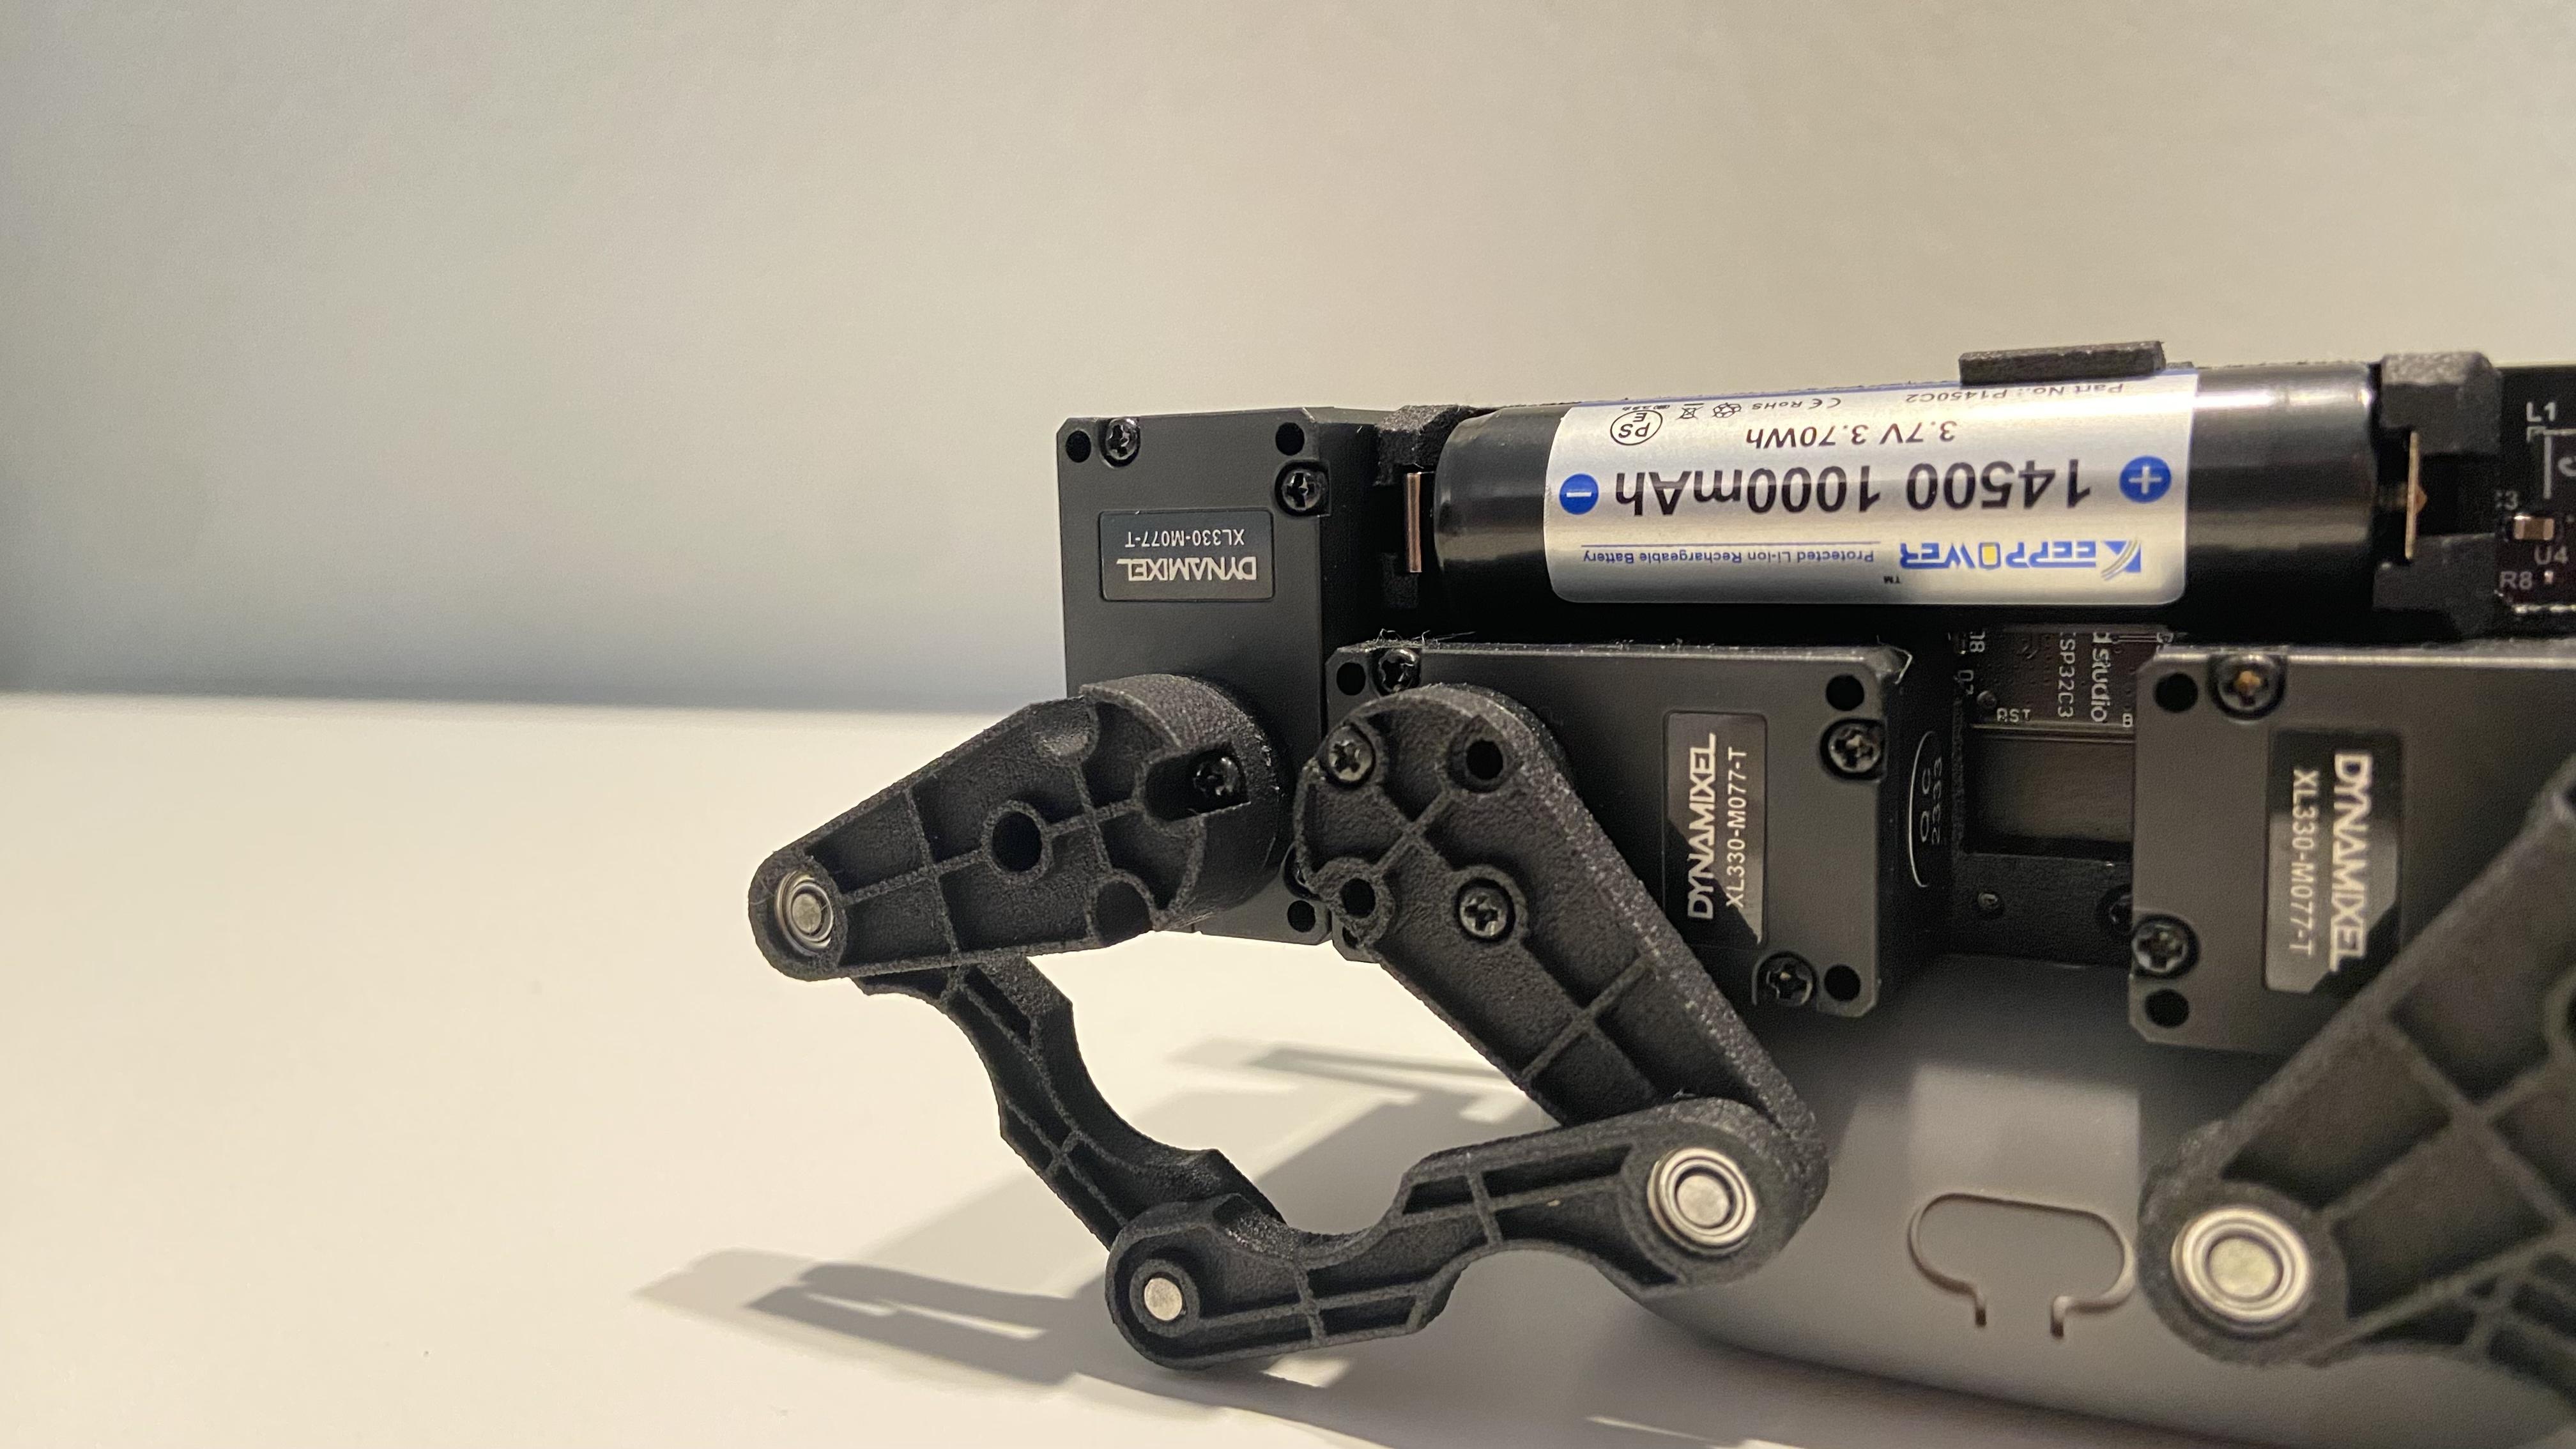
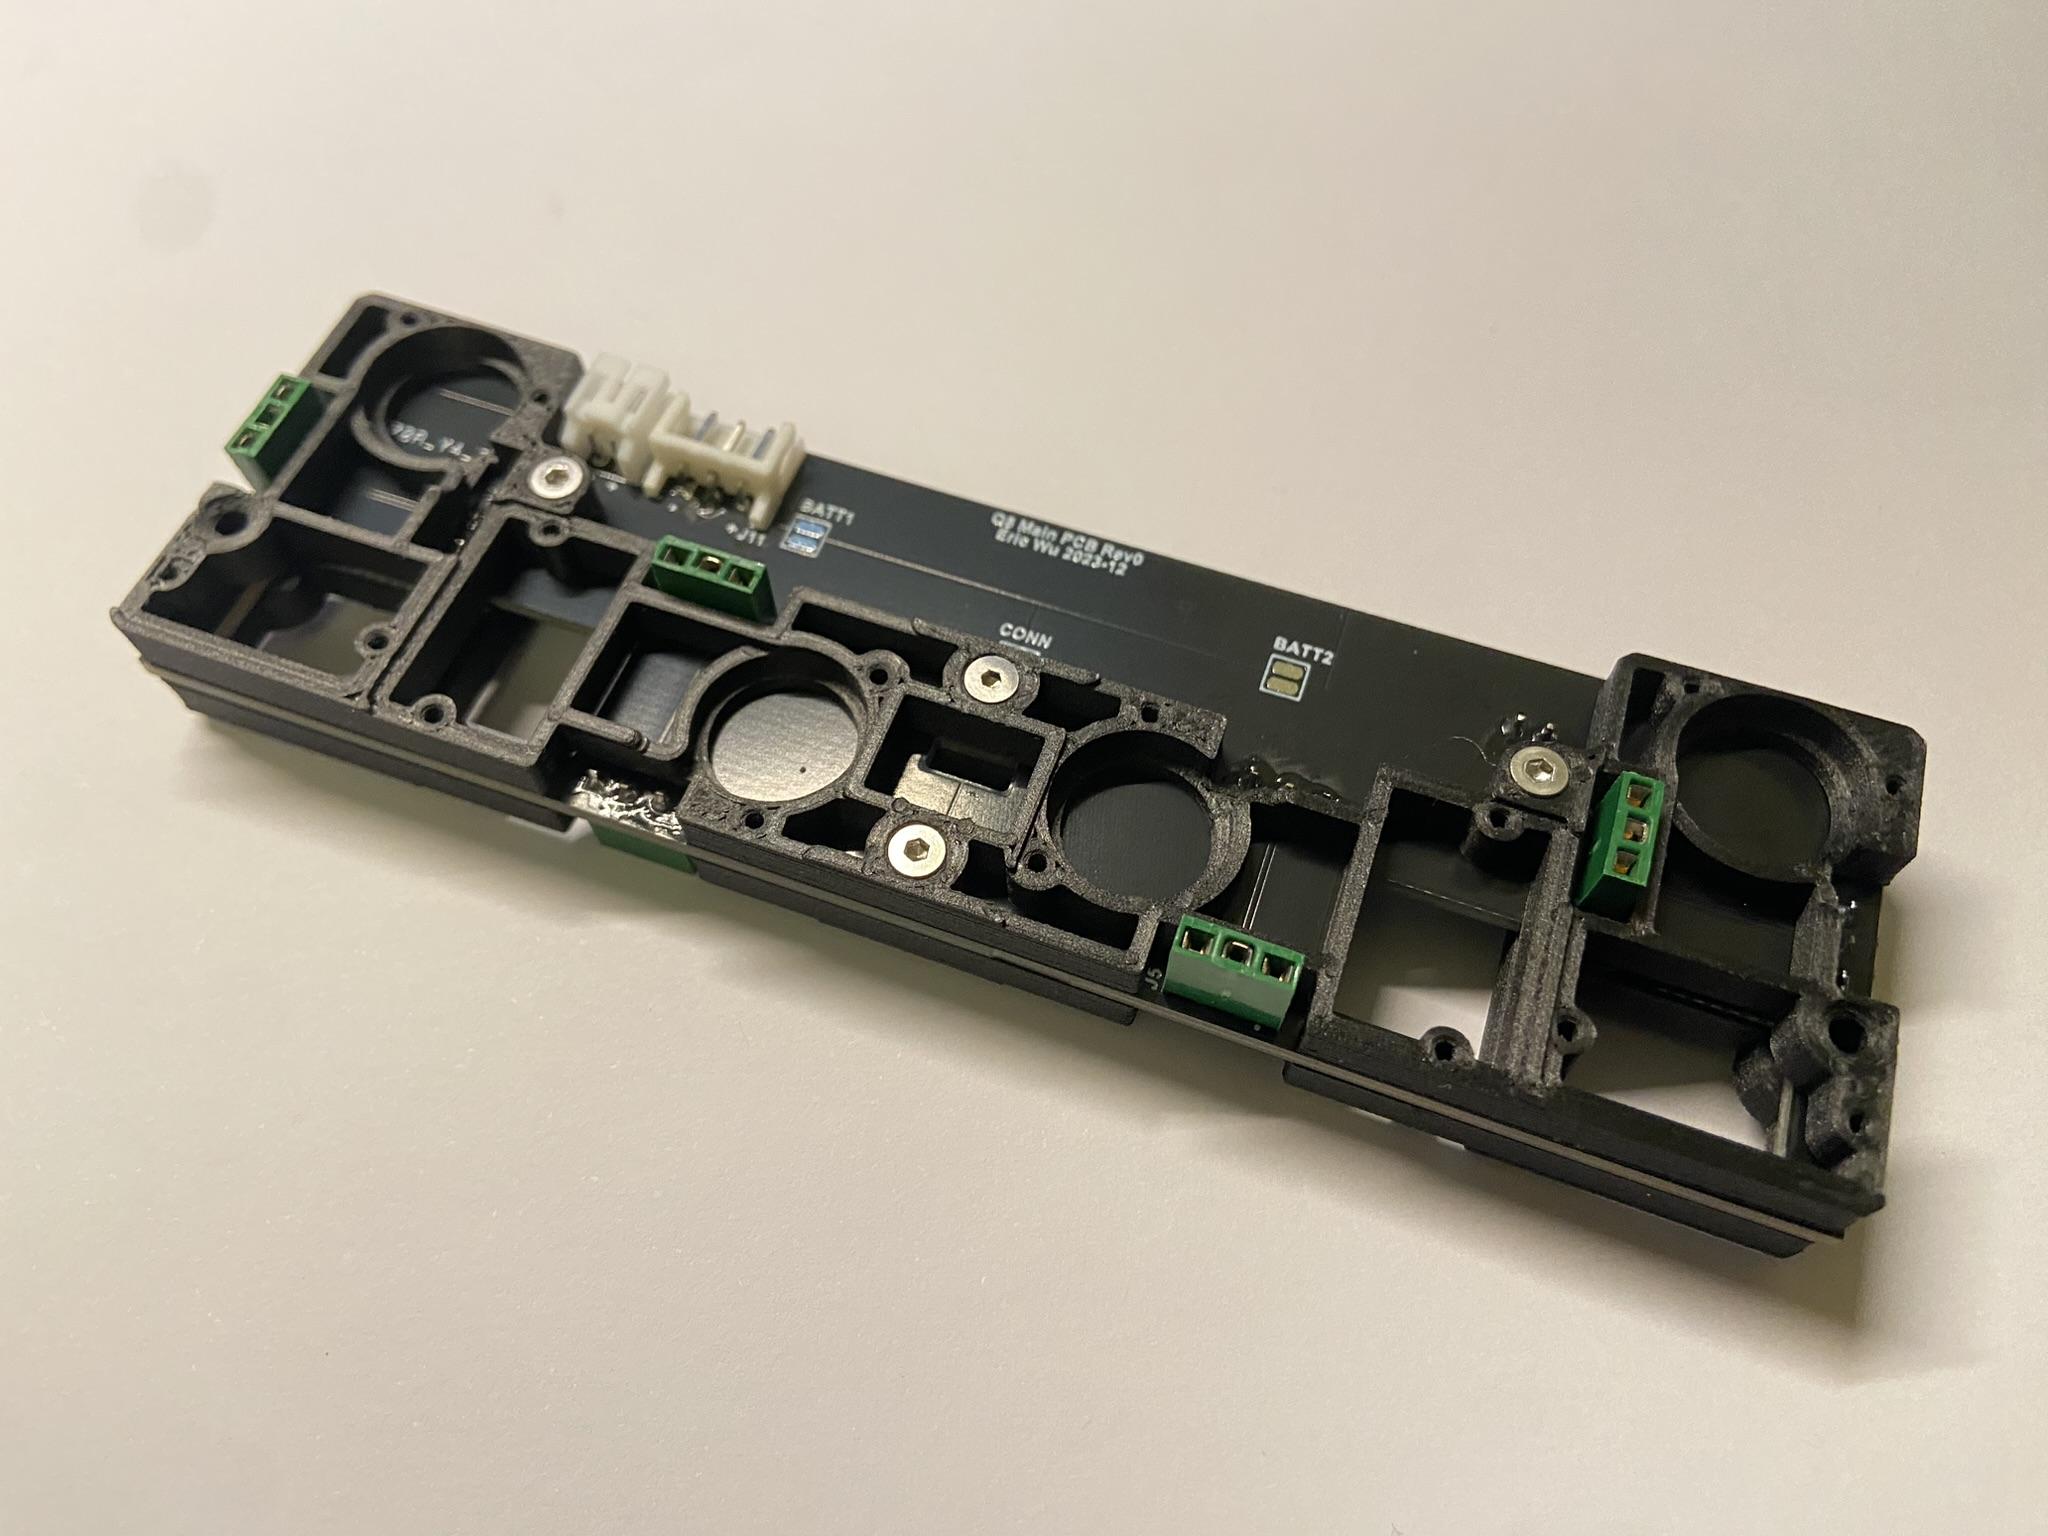
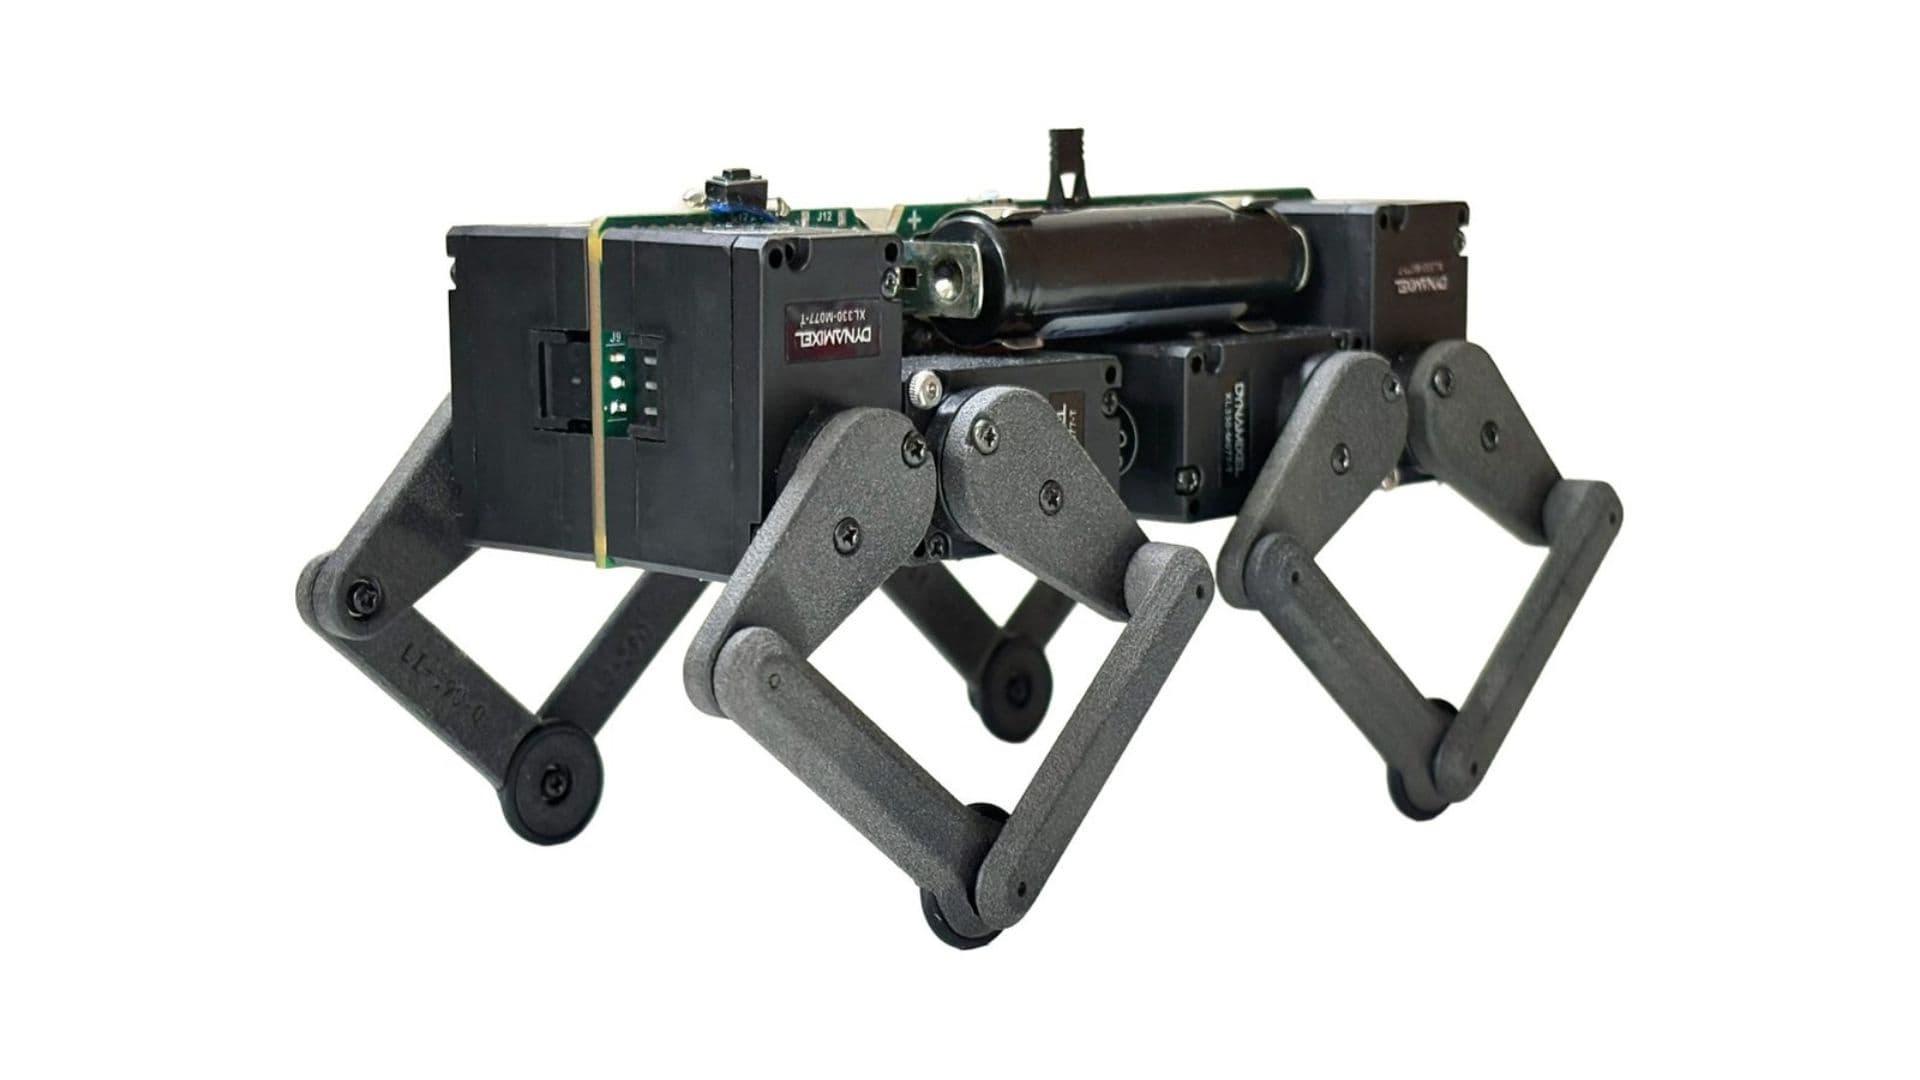
Q8botOne thay đổi cách bố trí này: PCB trung tâm vừa làm nhiệm vụ điện tử, vừa là xương sống kết cấu để gắn các thành phần robot. Các thành phần chính được kết nối trực tiếp vào bo hoặc thông qua những điểm tiếp xúc được thiết kế sẵn. crowdsupply +1Crowd SupplyQ8botOne - Our Campaign is Now Live!CNX Software - Embedded Systems NewsQ8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)tháng 10 8, 2026
Tích hợp kết cấu và điện tử
Giảm số chi tiết gá đỡ riêng, giảm chiều dài dây và rút gọn quá trình lắp ráp.
Khung chân và liên kết khớp
Các chi tiết in 3D và khớp có ổ bi hỗ trợ chuyển động, giảm ma sát cơ khí tại các vị trí quay.
2.2. Ưu điểm và đánh đổi
| Ưu điểm | Đánh đổi kỹ thuật |
|---|---|
| Ít dây và đầu nối rời | PCB phải được thiết kế phù hợp cả về điện lẫn cơ khí |
| Gọn, nhẹ, dễ lắp | PCB chịu tải, rung và lực va đập từ cơ cấu chân |
| Ít dây tuột hoặc vướng vào chân | Sửa đổi vị trí động cơ có thể buộc phải sửa PCB |
| Dễ chuẩn hóa sản xuất | Chi phí làm lại bo có thể cao nếu thiết kế ban đầu sai |
Một điểm cần chú ý: PCB không nên được xem là bộ phận chịu mọi lực va đập. Thiết kế cơ khí phải kiểm soát đường truyền lực từ động cơ tới khung, tránh tập trung ứng suất tại mối hàn, lỗ bắt vít và các đầu nối.
Đây là một nguyên tắc có thể áp dụng trực tiếp khi thiết kế robot nhỏ, nhưng cần kiểm tra bản vẽ cơ khí thực tế trước khi xác định cách bố trí cụ thể của Q8botOne.
3. Lớp chấp hành: tám DYNAMIXEL hoạt động thế nào?
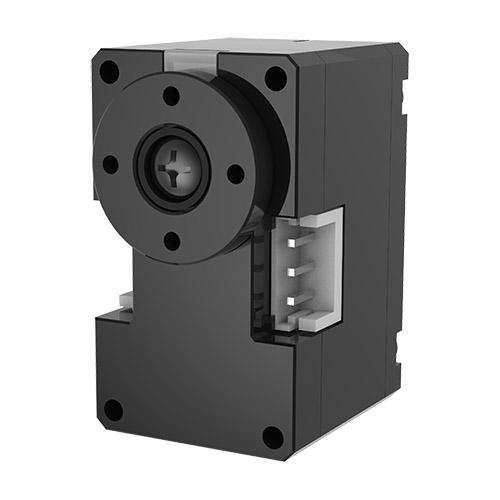
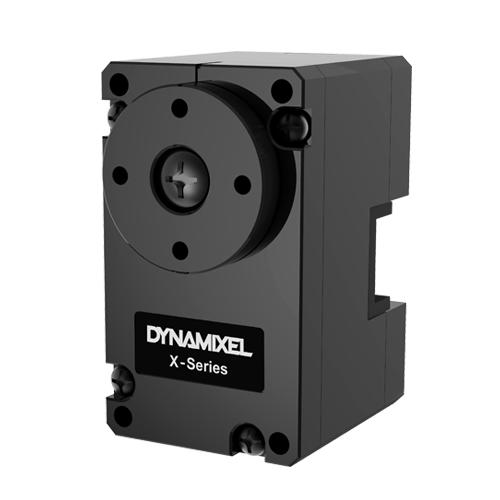
Q8botOne sử dụng tám bộ chấp hành ROBOTIS DYNAMIXEL XL330-M077-T. Khác biệt lớn so với servo PWM thông thường là các bộ chấp hành thông minh này có giao tiếp số, hỗ trợ thiết lập tham số điều khiển và cung cấp dữ liệu trạng thái khớp. cnx-software +1CNX Software - Embedded Systems NewsQ8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)tháng 10 8, 2026hackster.ioSay Hello to Q8botOne: The Wire-Free Quadruped Robot
3.1. Mô hình tám khớp
Một cách bố trí hợp lý cho robot bốn chân với tám cơ cấu chấp hành là hai bậc tự do chủ động trên mỗi chân.
Với hai khớp chủ động, mỗi chân có thể điều chỉnh tư thế trong một mặt phẳng hoặc phối hợp hai chuyển động để đưa bàn chân tới vị trí mong muốn, tùy theo hướng đặt động cơ và hình học chân.
Tuy nhiên, tám động cơ không tự động đồng nghĩa với khả năng giữ thăng bằng hoặc đi bộ ổn định. Chất lượng chuyển động còn phụ thuộc vào:
- Hình học và chiều dài các đoạn chân.
- Khối lượng và vị trí trọng tâm.
- Quỹ đạo bàn chân.
- Đồng bộ thời điểm giữa các khớp.
- Phản hồi trạng thái và thuật toán điều khiển.
3.2. Vì sao DYNAMIXEL khác servo PWM?
| Đặc điểm | Servo PWM thông dụng | DYNAMIXEL thông minh |
|---|---|---|
| Gửi lệnh | Xung PWM | Gói dữ liệu số |
| Định địa chỉ từng động cơ | Thường cần kênh điều khiển riêng | Có thể dùng địa chỉ riêng trên bus chung |
| Phản hồi vị trí/trạng thái | Tùy loại, thường hạn chế | Có dữ liệu phản hồi qua giao tiếp số |
| Điều chỉnh tham số điều khiển | Tùy servo | Hỗ trợ các tham số như PID theo model và firmware |
| Đấu nối | Có thể nhiều dây tín hiệu riêng | Có thể dùng chung bus dữ liệu |
DYNAMIXEL giúp giảm dây tín hiệu và cho phép bộ điều khiển biết trạng thái các khớp. Nhưng nó không loại bỏ nhu cầu cấp nguồn đủ dòng cho động cơ.
3.3. Bus giao tiếp dùng chung
Robot dùng giao tiếp UART TTL half-duplex để liên lạc với các động cơ. Về nguyên lý, ESP32-C3 có thể gửi lệnh tới từng địa chỉ và nhận phản hồi trên cùng đường truyền dữ liệu.
Luồng lệnh điển hình:
- Bộ điều khiển tạo góc mục tiêu cho từng khớp.
- Firmware chuyển các góc đó thành lệnh phù hợp với giao thức DYNAMIXEL.
- Các động cơ nhận lệnh theo địa chỉ.
- Bộ điều khiển đọc lại trạng thái cần thiết.
- Thuật toán cập nhật lệnh cho chu kỳ tiếp theo.
Đây là luồng kiến trúc chức năng; chu kỳ cập nhật, cách đóng gói lệnh và chế độ vận hành thực tế phải được xác minh trong firmware Q8botOne.
Bài học quan trọng: bus dùng chung giúp giảm dây nhưng làm cho độ tin cậy của đường truyền, cách quản lý thời gian và xử lý lỗi trở nên quan trọng hơn. Nếu một động cơ không phản hồi hoặc bus bị lỗi, phần mềm cần phát hiện thay vì tiếp tục giả định mọi khớp đang hoạt động bình thường.
4. Lớp nguồn: phần quyết định robot có thể chuyển động mạnh hay không
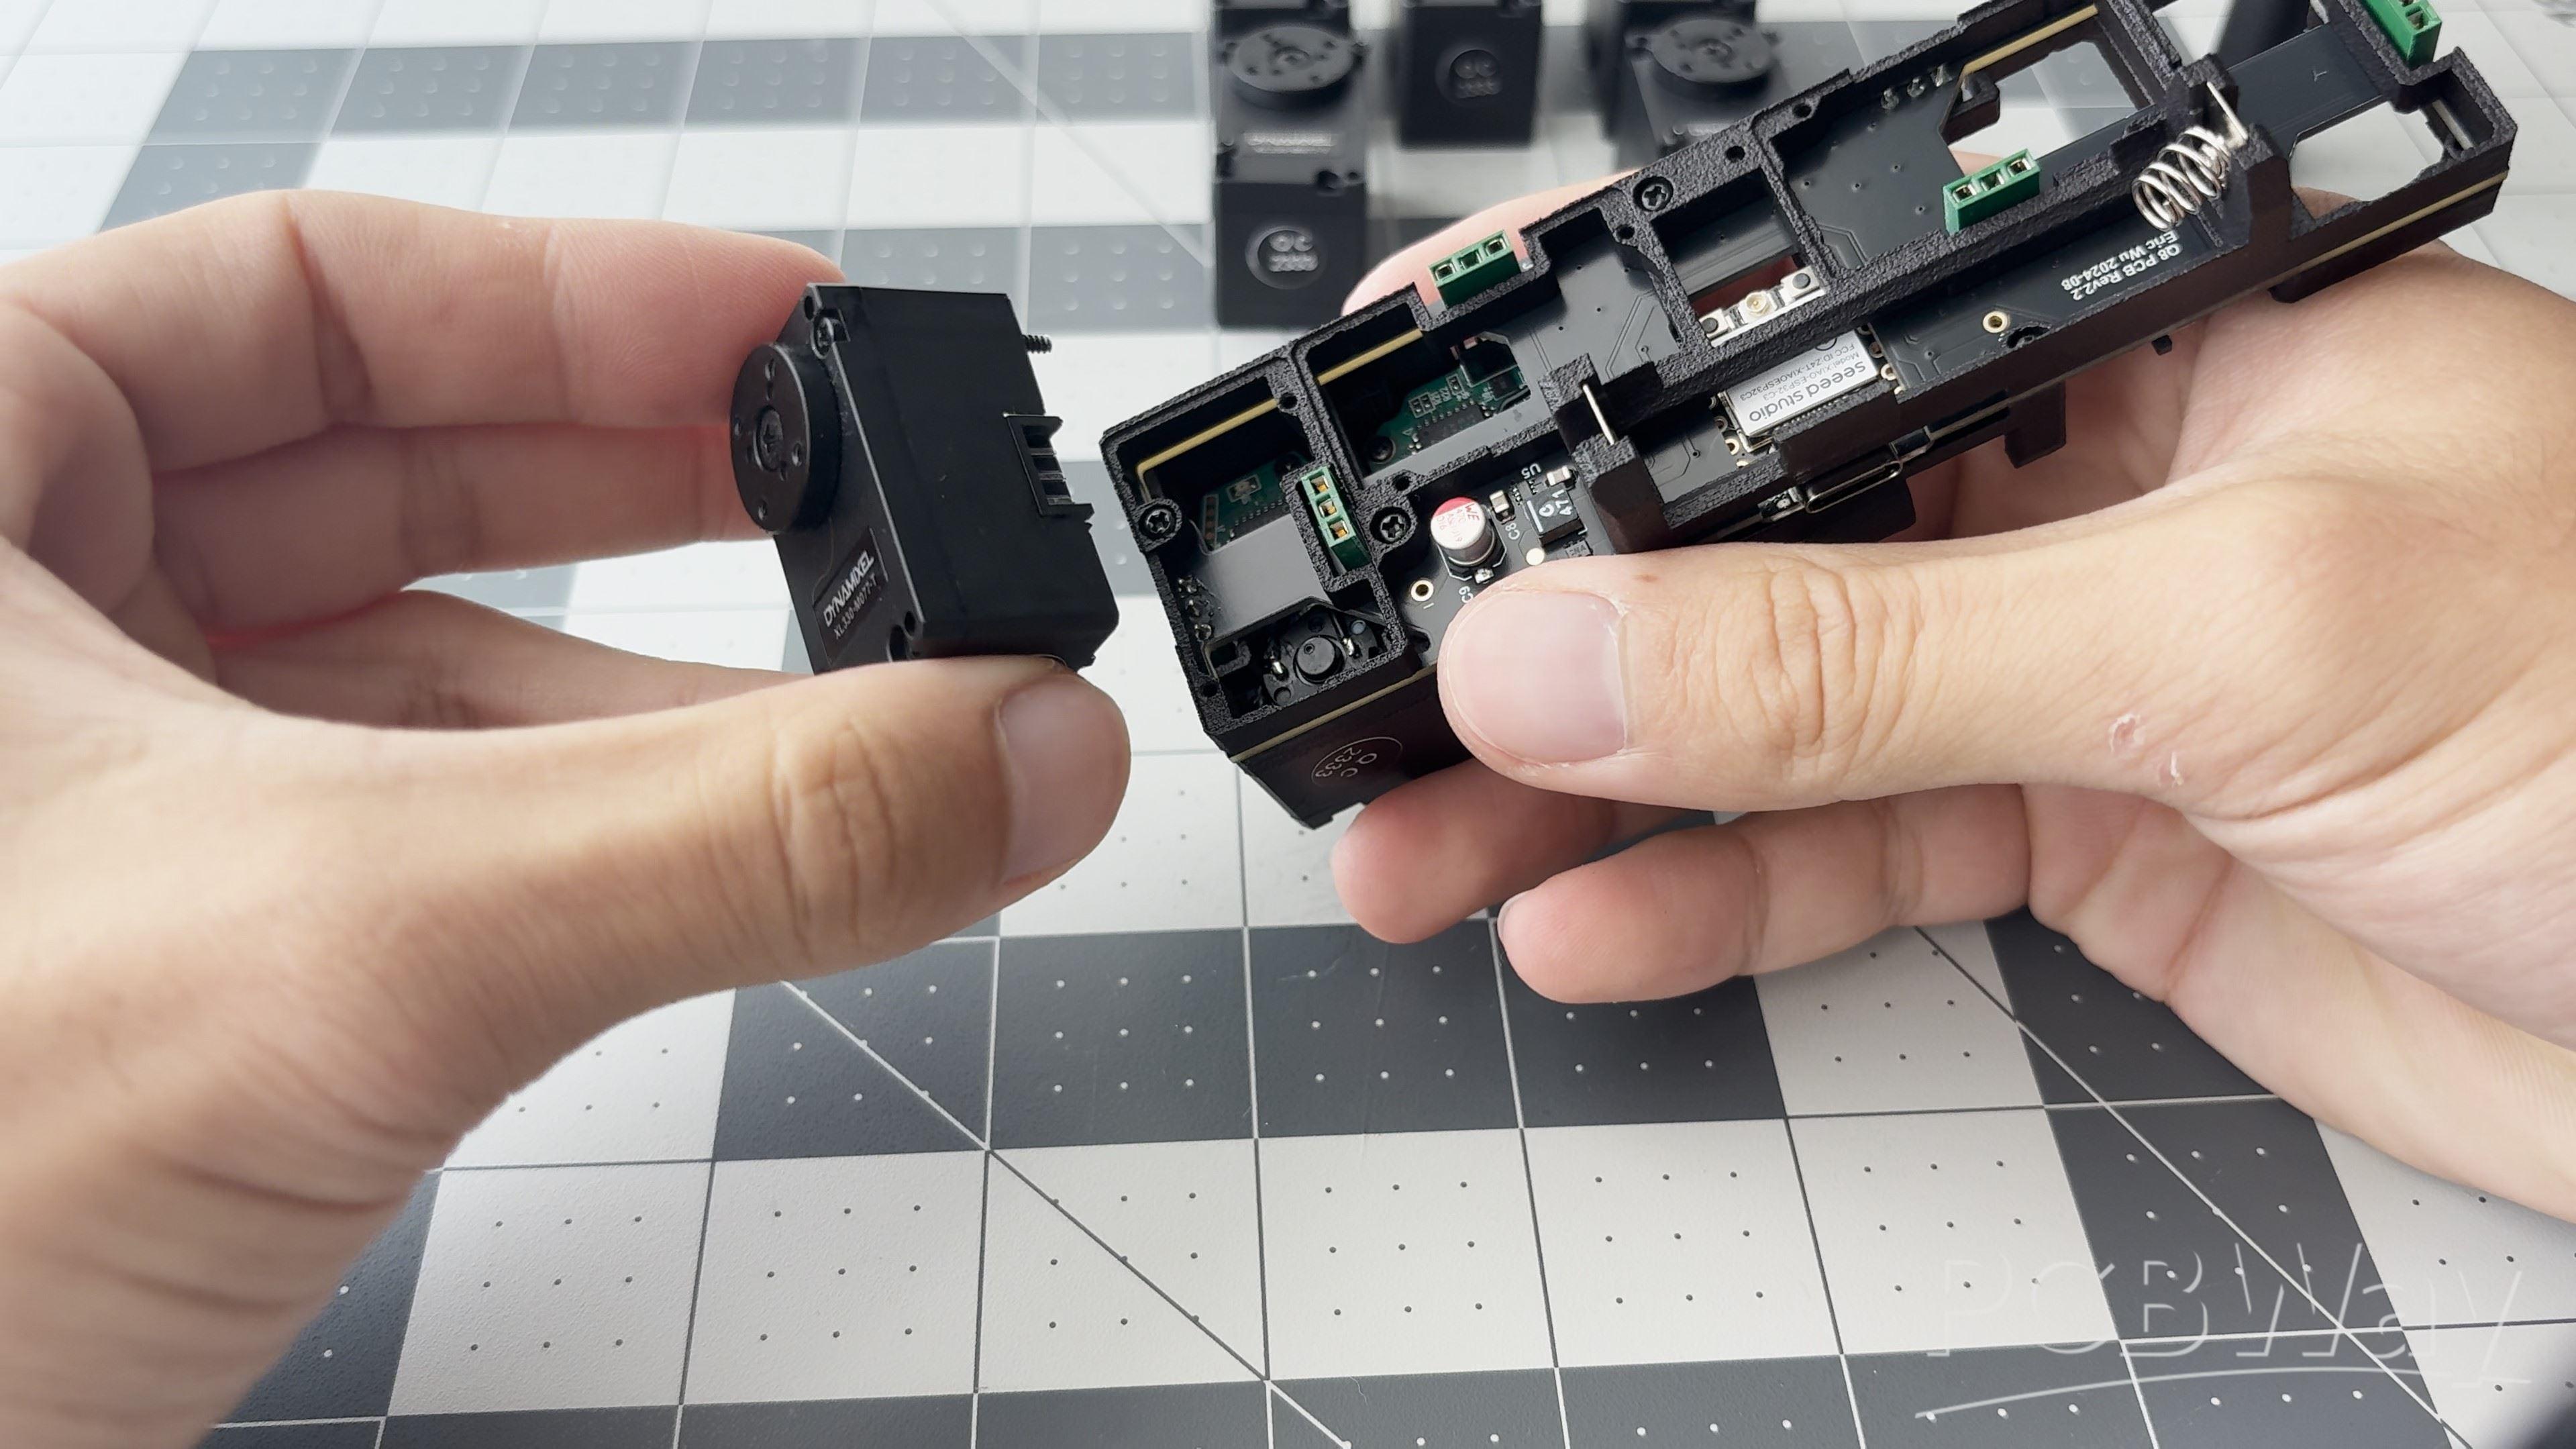
Theo thông số được công bố, hệ thống nguồn của Q8botOne có các thành phần chính sau. cnx-software +1CNX Software - Embedded Systems NewsQ8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)tháng 10 8, 2026hackster.ioSay Hello to Q8botOne: The Wire-Free Quadruped Robot
| Thành phần | Vai trò |
|---|---|
| 2 pin Li-ion 14500 | Nguồn năng lượng |
| BQ25887 | Bộ sạc hai cell Li-ion, có cân bằng cell theo mô tả sản phẩm |
| S-82C2A | IC bảo vệ pin hai cell |
| TPS543A26 | Bộ chuyển đổi nguồn động cơ xuống 6 V, công bố khả năng dòng tới 16 A |
| MPM3632C | Bộ chuyển đổi 5 V, tối đa 3 A cho điện tử và thiết bị ngoại vi |
| INA228 tùy chọn | Theo dõi các thông số điện năng với bộ đo 20-bit |
| MOSFET và công tắc cơ khí | Đóng/ngắt nguồn theo thiết kế |
4.1. Vì sao tách đường nguồn 6 V và 5 V?
Nhánh động cơ — 6 V
Pin → bộ chuyển đổi công suất cao → bus DYNAMIXEL → tám bộ chấp hành.Nhánh điện tử — 5 V
Nguồn pin → bộ chuyển đổi 5 V → thiết bị ngoại vi và các khối điện tử phù hợp với điện áp thiết kế.Khi nhiều động cơ cùng tăng tốc hoặc chịu tải, dòng điện có thể tăng nhanh. Nếu tất cả dùng chung một đường nguồn không được thiết kế tốt, sụt áp và nhiễu điện có thể gây reset vi điều khiển hoặc làm giao tiếp không ổn định.
Tách nhánh công suất giúp tối ưu việc cấp điện, nhưng vẫn cần thiết kế đường hồi dòng, tụ lọc, bảo vệ quá dòng và bố trí PCB phù hợp.
4.2. Không nên hiểu “16 A” là dòng chạy liên tục
Mức 16 A được bài viết nêu cho bộ chuyển đổi TPS543A26 không chứng minh rằng toàn bộ hệ thống luôn cấp được 16 A trong mọi điều kiện. Khả năng thực tế còn phụ thuộc vào:
- Điện áp và nội trở của bộ pin.
- Dòng tải đồng thời của tám động cơ.
- Giới hạn nhiệt của bộ chuyển đổi.
- Độ rộng đường mạch, đầu nối và đường hồi dòng.
- Điều kiện làm mát và thời gian chịu tải.
Tương tự, khả năng chịu tải cơ khí không thể suy ra chỉ từ công suất điện.
4.3. Pin, sạc và bảo vệ
Cụm hai cell Li-ion đòi hỏi thiết kế sạc và bảo vệ đúng cấu hình. BQ25887, S-82C2A và các linh kiện liên quan phải được đấu nối theo đúng sơ đồ nhà sản xuất; không nên tự suy ra cách mắc pin chỉ từ tên IC.
Đây là phần cần xem sơ đồ nguyên lý chính thức nếu muốn chế tạo lại bo, bởi sai cấu hình pin hoặc mạch sạc có thể gây hư hỏng và nguy hiểm.
5. Phần mềm: firmware, điều khiển chuyển động và Python
Đây là phần cần phân biệt rõ nhất giữa Q8bot đời đầu và Q8botOne.
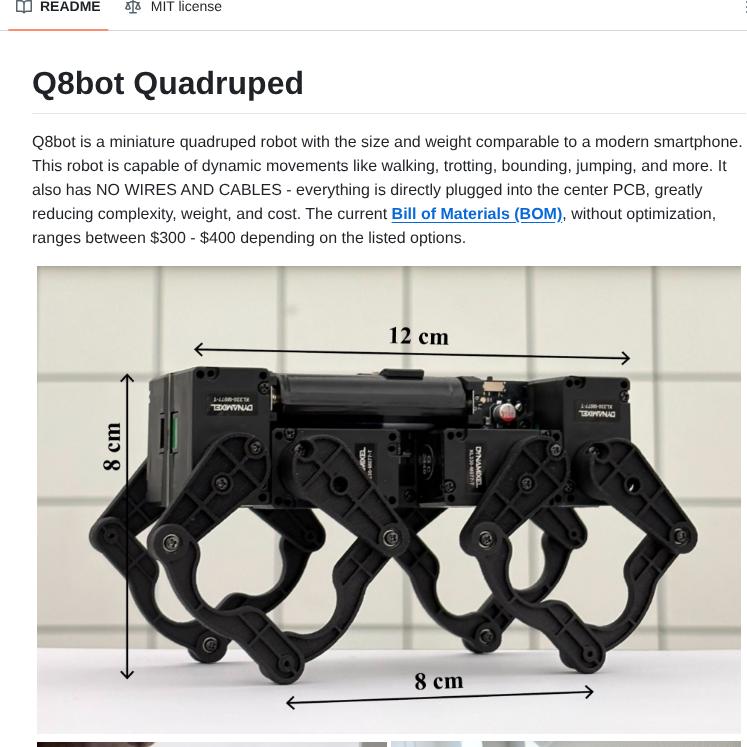
Kho GitHub công khai mà tôi xác minh được là EricYufengWu/q8bot. Kho này có các thư mục firmware, python-tools, docs và tài liệu hướng dẫn phần cứng. Tuy nhiên, README mô tả Q8bot là dự án gốc và giới thiệu Q8botOne như thế hệ kế tiếp; không nên mặc định mọi tệp trong kho đều là firmware chính thức của Q8botOne. github +1EricYufengWu/q8bot: Q8 Robot · GitHubGitHubGitHubq8bot/docs/instructions/software_setup.md at main · EricYufengWu/q8bot
5.1. Kiến trúc phần mềm của Q8bot đời đầu
Tài liệu hướng dẫn phần mềm trong kho Q8bot mô tả luồng điều khiển như sau:
Python trên máy tính
Nhận thao tác bàn phím/joystick và tạo chuyển độngTính toán động học
Tạo dáng đi, động học thuận (FK) và nghịch (IK)ESP32-C3 controller
Nhận dữ liệu từ máy tính và chuyển tiếp qua ESP-NOWESP32-C3 trên robot
Nhận góc khớp và điều khiển cơ cấu chấp hànhTài liệu cho biết các phép tính tạo dáng đi và FK/IK của Q8bot đời đầu được thực hiện trên laptop, sau đó góc khớp được gửi qua ESP-NOW. Tác giả cũng đề cập mong muốn chuyển việc tạo dáng đi sang ESP32 trên robot để cải thiện khả năng điều khiển độc lập. github +1GitHubq8bot/docs/instructions/software_setup.md at main · EricYufengWu/q8botGitHubq8bot/docs/instructions/software_setup.md at main · EricYufengWu/q8bot
5.2. FK và IK có ý nghĩa gì?
- FK — Forward Kinematics: biết góc các khớp để tính vị trí bàn chân.
- IK — Inverse Kinematics: biết vị trí mong muốn của bàn chân để tính góc các khớp cần đạt.
- Gait generation: tạo quỹ đạo chuyển động theo thời gian cho bốn chân.
Ví dụ, để robot bước về phía trước, phần mềm không chỉ gửi một góc cố định cho tám động cơ. Nó phải tạo chuỗi vị trí bàn chân theo thời gian, tính góc cần thiết và đồng bộ các khớp để chân lần lượt nâng lên, đưa ra trước rồi tiếp xúc mặt đất.
5.3. Nên đưa thuật toán xuống ESP32 hay giữ trên máy tính?
| Phương án | Ưu điểm | Hạn chế |
|---|---|---|
| Tính toán trên máy tính | Dễ phát triển, debug và trực quan hóa | Phụ thuộc kết nối không dây và máy tính |
| Tính toán trên ESP32-C3 | Robot hoạt động độc lập, giảm phụ thuộc độ trễ mạng | Giới hạn bộ nhớ và năng lực tính toán; cần thiết kế firmware tốt |
| Kiến trúc lai | Máy tính lập kế hoạch cấp cao, ESP32 điều khiển thời gian thực | Cần giao thức lệnh, giám sát và cơ chế an toàn rõ ràng |
Đối với một robot nghiên cứu, kiến trúc lai thường là hướng linh hoạt: máy tính hoặc bộ xử lý cấp cao quyết định đi đâu, làm gì; bộ điều khiển nhúng quyết định các cơ cấu phải di chuyển như thế nào trong từng chu kỳ.
Đây là đề xuất kiến trúc, không phải khẳng định Q8botOne đang triển khai chính xác mô hình này.
6. Hai ESP32-C3 và hệ thống giao tiếp không dây
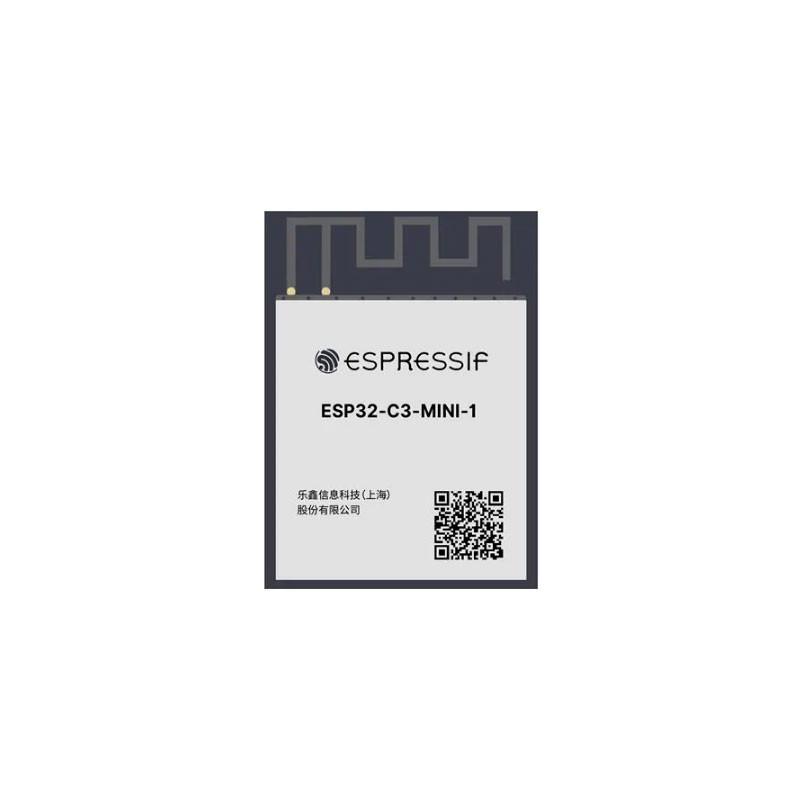
Q8botOne có một bo ESP32-C3 trên robot và một bo ESP32-C3 riêng làm tay điều khiển. Tay điều khiển tích hợp Adafruit Mini I²C Gamepad với joystick và nút bấm. Khi kết nối với máy tính, nó còn có thể đóng vai trò dongle không dây để điều khiển từ GUI, tay cầm Xbox hoặc API. cnx-software +1CNX Software - Embedded Systems NewsQ8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)tháng 10 8, 2026hackster.ioSay Hello to Q8botOne: The Wire-Free Quadruped Robot
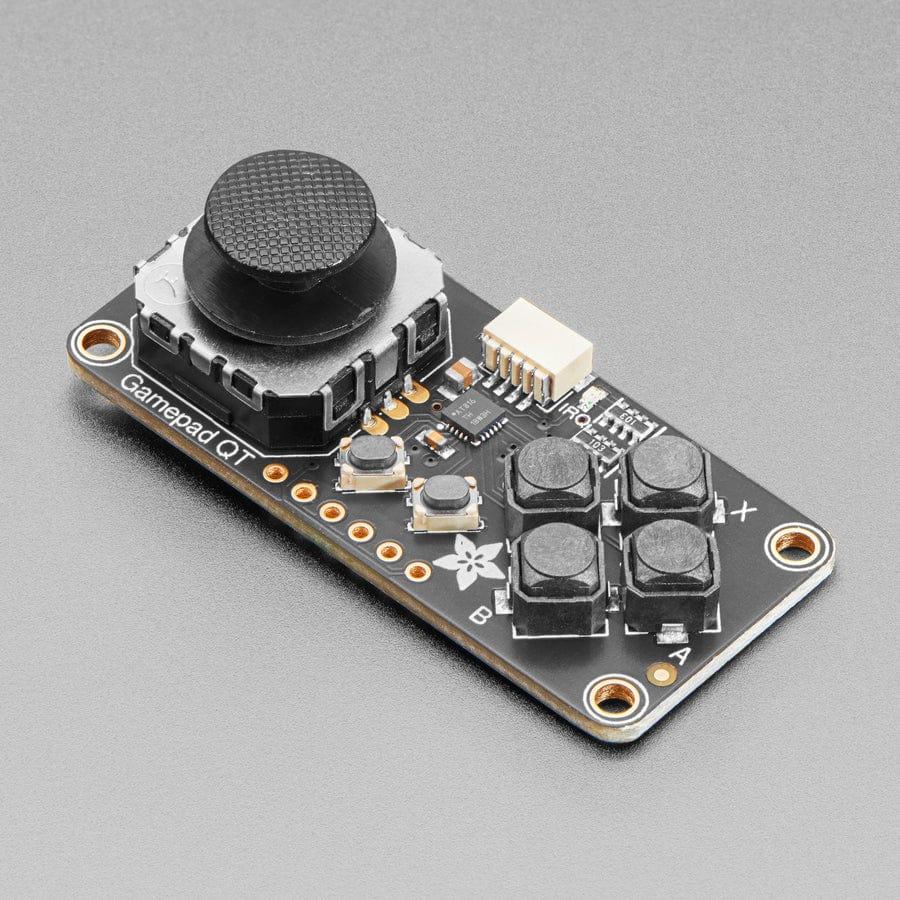
Bo điều khiển cầm tay
Đọc joystick và nút bấm qua I²C, đóng gói lệnh và gửi không dây. Bo này cũng có đầu nối Qwiic/STEMMA QT để mở rộng.
ESP32-C3 trên robot
Nhận lệnh, thực hiện firmware điều khiển và giao tiếp với bus động cơ. ESP32-C3 có Wi-Fi 2,4 GHz và Bluetooth LE 5.0; thiết kế này sử dụng ESP-NOW cho liên lạc với tay điều khiển.
ESP-NOW là giao thức truyền dữ liệu trực tiếp giữa các thiết bị Espressif, không cần xây dựng toàn bộ hệ thống quanh một router Wi-Fi. Điều đó phù hợp với một robot nhỏ cần phản hồi lệnh nhanh.
Dù vậy, không nên coi ESP-NOW là bảo đảm tuyệt đối cho điều khiển thời gian thực. Một hệ thống tốt vẫn phải xử lý mất gói, lệnh cũ, mất kết nối và trạng thái an toàn khi bộ điều khiển không còn gửi lệnh.
7. Cảm biến và khả năng mở rộng
Q8botOne được giới thiệu với các tùy chọn bổ sung như MPU-6050, INA228 và camera ESP32. Các cảm biến này không nên bị nhầm với những phần bắt buộc có sẵn trên mọi cấu hình. cnx-software +1CNX Software - Embedded Systems NewsQ8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)tháng 10 8, 2026hackster.ioSay Hello to Q8botOne: The Wire-Free Quadruped Robot
| Thành phần | Vai trò | Giá trị thực tế |
|---|---|---|
| MPU-6050 IMU | Gia tốc kế và con quay hồi chuyển 6 trục | Ước lượng chuyển động, hỗ trợ nghiên cứu tư thế |
| INA228 | Giám sát điện áp, dòng điện và năng lượng | Phân tích mức tiêu thụ điện và tải động cơ |
| Camera ESP32 | Thu nhận hình ảnh | Thử nghiệm thị giác máy tính hoặc phản hồi hình ảnh |
| Qwiic/STEMMA QT | Kết nối cảm biến I²C | Mở rộng mà không phải thiết kế lại toàn bộ bo |
| UART mở rộng | Kết nối thiết bị ngoại vi | Cho phép bổ sung mô-đun phù hợp với giới hạn nguồn và giao tiếp |
Điểm đáng học hỏi: thiết kế sẵn giao diện mở rộng ngay từ đầu giúp tránh tình trạng mỗi lần thêm cảm biến lại phải cắt dây, hàn dây hoặc thay toàn bộ bo điều khiển.
Tuy nhiên, camera và IMU không tự động tạo ra khả năng tự hành. Muốn robot tự đi, tự tránh vật cản hoặc tự cân bằng, phần mềm phải xử lý dữ liệu cảm biến và chuyển dữ liệu đó thành quyết định điều khiển phù hợp.
8. Mã nguồn mở đến mức nào?
Kho Q8bot đời đầu công bố phần mềm, hướng dẫn chế tạo và các tài nguyên phần cứng gồm STEP, STL, Gerber, sơ đồ mạch và BOM. README nêu giấy phép MIT cho kho mã nguồn đó. github +1EricYufengWu/q8bot: Q8 Robot · GitHubGitHubEricYufengWu/q8bot: Q8 Robot · GitHubGitHub
Các tài nguyên chính cần tìm:
Firmware và phần mềm Python
Mã nhúng, chương trình điều khiển, công cụ debug và các thư viện phụ thuộc.Tài liệu lắp ráp và thiết lập
Cách chuẩn bị linh kiện, lắp ráp robot và cài môi trường phần mềm.PCB và mô hình 3D
Kho Q8bot chỉ dẫn tới các bản thiết kế trong mục Releases; cần kiểm tra phiên bản và phân biệt với thiết kế Q8botOne.Một lưu ý về giấy phép: MIT của kho Q8bot không đủ để kết luận mọi tài sản của Q8botOne đều có cùng giấy phép. Trước khi tái sử dụng trong sản phẩm thương mại, cần kiểm tra giấy phép gắn với đúng phiên bản mã nguồn, tệp CAD, thiết kế PCB và các thư viện bên thứ ba.
9. Hiệu năng và giới hạn thực tế
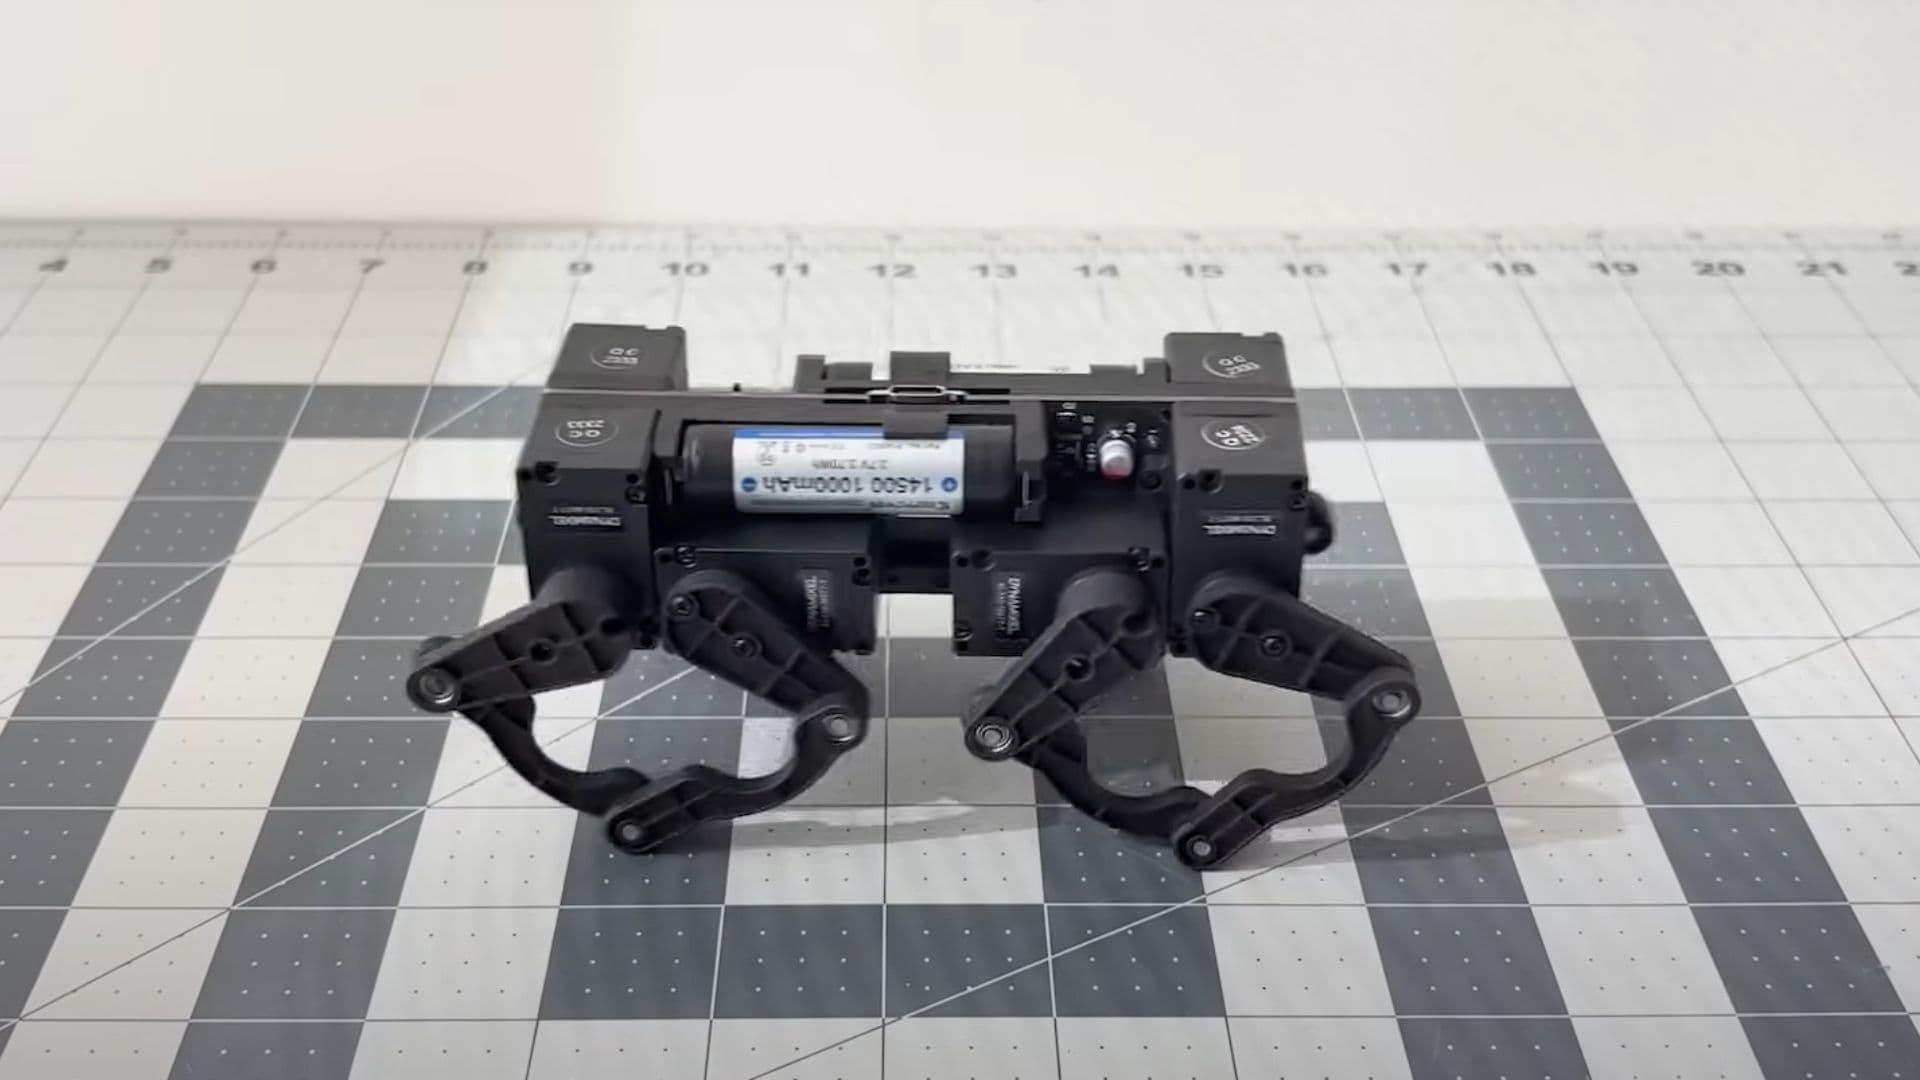
Theo thông tin công bố, Q8botOne có khả năng chạy bước nhanh, nhảy và mang tải lên tới khoảng hai lần khối lượng bản thân. Tuy nhiên, đây là các tuyên bố về khả năng của sản phẩm; cần xem video thử nghiệm, điều kiện đo và giới hạn tải cụ thể trước khi sử dụng làm thông số thiết kế. cnx-software +1CNX Software - Embedded Systems NewsQ8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)tháng 10 8, 2026hackster.ioSay Hello to Q8botOne: The Wire-Free Quadruped Robot
| Thông số | Giá trị được công bố |
|---|---|
| Kích thước | 120 × 70 × 70 mm |
| Khối lượng | Khoảng 221–250 g |
| Vi điều khiển | ESP32-C3 |
| Bộ chấp hành | 8 × DYNAMIXEL XL330-M077-T |
| Pin | 2 cell Li-ion 14500 |
| Nguồn động cơ | 6 V, bộ chuyển đổi công suất công bố tới 16 A |
| Nguồn phụ trợ | 5 V, tối đa 3 A theo thông số bộ chuyển đổi |
| Cảm biến mở rộng | IMU, đo công suất, camera tùy chọn |
Các thông số trên được tổng hợp từ bài giới thiệu sản phẩm; chúng không thay thế datasheet của từng linh kiện hoặc thử nghiệm tải thực tế. cnx-software +1CNX Software - Embedded Systems NewsQ8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)tháng 10 8, 2026hackster.ioSay Hello to Q8botOne: The Wire-Free Quadruped Robot
Điểm mạnh
- Tích hợp cơ khí và điện tử tốt, giảm dây và đơn giản hóa lắp ráp.
- Động cơ thông minh có phản hồi trạng thái, thuận lợi cho nghiên cứu điều khiển.
- Có hệ sinh thái phần mềm và thiết kế mở để tham khảo.
- Có thể dùng làm nền tảng giáo dục, nghiên cứu chuyển động và điều khiển robot.
Điểm hạn chế
- DYNAMIXEL là thành phần chuyên dụng, làm chi phí tăng.
- Thiết kế PCB tích hợp đòi hỏi năng lực thiết kế mạch và cơ khí tốt.
- ESP32-C3 phù hợp điều khiển nhúng nhưng không phải bộ xử lý thị giác máy tính mạnh.
- Không có đủ dữ liệu công khai đã được xác minh ở đây để kết luận về thời gian hoạt động của Q8botOne, tải liên tục, nhiệt độ động cơ hay độ bền qua nhiều chu kỳ va đập.
10. Ứng dụng kiến trúc Q8botOne vào robot chà sàn ESP32 của bạn
Đây là phần tôi cho rằng có giá trị thực tế nhất. Với robot chà sàn chạy trên nền gạch hoặc sàn cứng, yêu cầu quan trọng không phải nhảy hay chạy nhanh, mà là chịu tải, kiểm soát nước, tạo lực chà ổn định và vận hành an toàn.
PCB trung tâm và kiến trúc module
Thiết kế các giao diện rõ ràng cho bộ điều khiển, cảm biến, động cơ bánh xe, bơm nước và cơ cấu chà. Giảm dây bằng đầu nối chuẩn và các module được bố trí có chủ đích.
Động cơ thông minh có phản hồi
Phù hợp cho khớp robot, cơ cấu nâng hạ hoặc cơ cấu cần kiểm soát vị trí chính xác. Không nên dùng tám DYNAMIXEL cho truyền động bánh xe hay chà sàn nếu động cơ DC giảm tốc và driver phù hợp đáp ứng được yêu cầu.
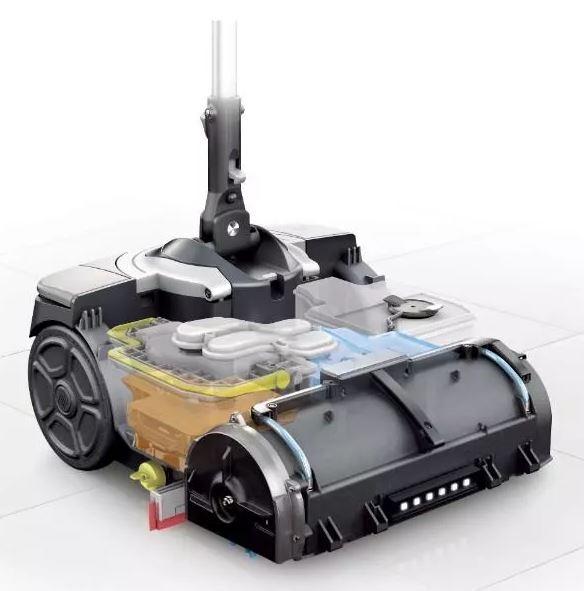
Khung chịu tải và hệ thống làm sạch
Khung cơ khí riêng để chịu tải bình nước, bàn chà và động cơ hút; các mạch điện đặt trong khoang chống nước, tách biệt khỏi đường nước bẩn.
Kiến trúc tôi đề xuất cho robot chà sàn
Bộ điều khiển cấp cao
ESP32 · nhận lệnh · điều phối nhiệm vụ · giao tiếp không dâyLớp điều khiển cơ cấu
Driver động cơ bánh xe · điều khiển bàn chà · bơm · hút nướcLớp cảm biến và an toàn
Đo dòng · mức nước · phát hiện va chạm · chống tràn · giám sát pinVới ngân sách cơ khí và hệ thống làm sạch 10–20 triệu đồng mà bạn đã xác định trước đó, tôi sẽ ưu tiên mua module bánh xe, cơ cấu chà, bơm, hút nước và khung chịu tải trước. Sau khi chốt tải trọng, dòng điện và cách bố trí cơ khí, mới thiết kế PCB tích hợp theo tinh thần Q8botOne.
Không nên sao chép nguyên bộ nguồn 6 V/16 A của Q8botOne sang robot chà sàn: động cơ bánh xe, bàn chà và máy hút có đặc tính điện khác nhau, cần tính nguồn riêng theo tải thực tế.
11. Lộ trình nghiên cứu mã nguồn chính thức
Để biến Q8botOne thành tài liệu thiết kế có thể triển khai, tôi đề xuất quy trình kiểm tra sau:
- Xác định đúng repository và phiên bản. Phân biệt Q8bot đời đầu với Q8botOne; ghi lại commit, tag và giấy phép.
- Kiểm tra sơ đồ mạch và BOM. Xác định đường nguồn, chân UART, mạch chuyển đổi bus DYNAMIXEL, đầu nối và giới hạn dòng.
- Đọc firmware. Tìm phần khởi tạo ESP32-C3, giao tiếp không dây, giao thức động cơ, điều khiển chuyển động và xử lý lỗi.
- Đọc Python control software. Xác định cách tạo dáng đi, FK/IK, giao thức lệnh và cơ chế debug.
- Đối chiếu CAD và BOM. Xác định kích thước, vị trí lỗ bắt vít, hình học chân và linh kiện thực tế trước khi chế tạo.
- Tách module có thể tái sử dụng. Chọn phần mềm, giao tiếp, giám sát nguồn và nguyên tắc thiết kế phù hợp cho dự án của bạn thay vì sao chép nguyên bo.
Nguồn tham khảo:
Kết luận: Q8botOne đáng học nhất ở ba ý tưởng: tích hợp PCB với kết cấu cơ khí, dùng bus động cơ thông minh có phản hồi và thiết kế hệ thống theo module ngay từ đầu. Với robot chà sàn, nên giữ nguyên các nguyên tắc kiến trúc đó nhưng thay cơ cấu bốn chân bằng khung chịu tải, bánh xe, bàn chà và hệ thống quản lý nước chuyên dụng.
Điểm còn thiếu để hoàn thành một bản phân tích mã nguồn thực sự là các tệp chính thức của riêng Q8botOne. Kho Q8bot công khai là nguồn tham khảo tốt cho thế hệ trước, nhưng không đủ cơ sở để khẳng định chi tiết triển khai của phiên bản mới.